01 / AIoT · WSN

AIoTプラットフォーム · 無線センサーネットワーク

センサー・カメラ・制御器を現場ネットワークで結び、2D・3Dのモニタリング画面で確認・制御します。

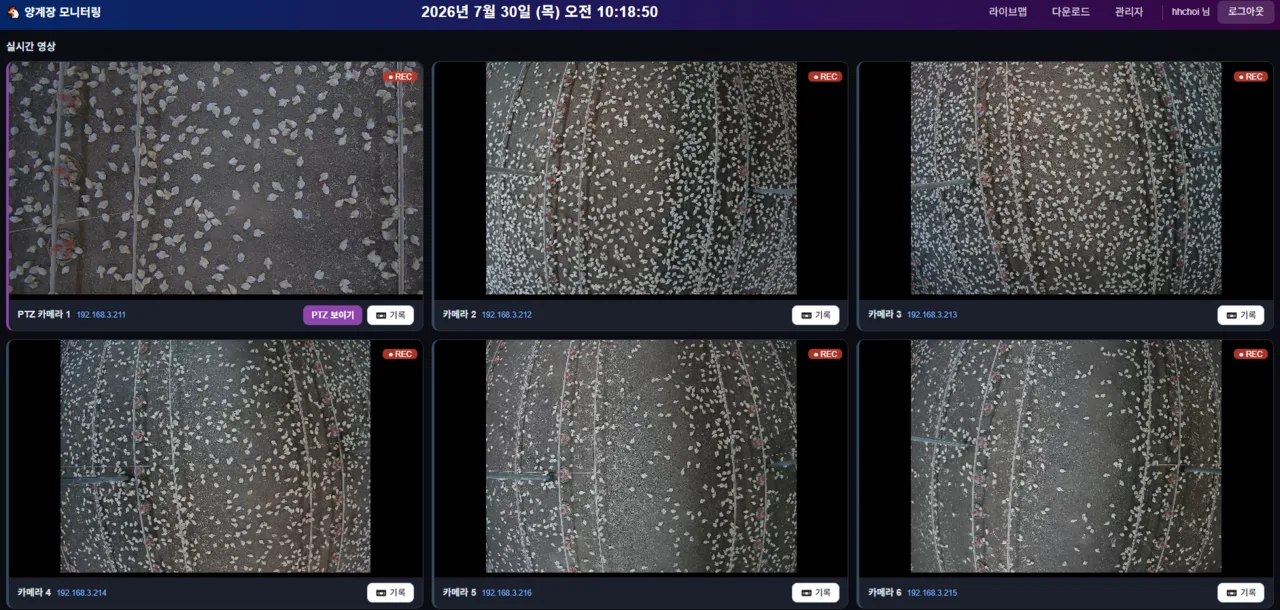
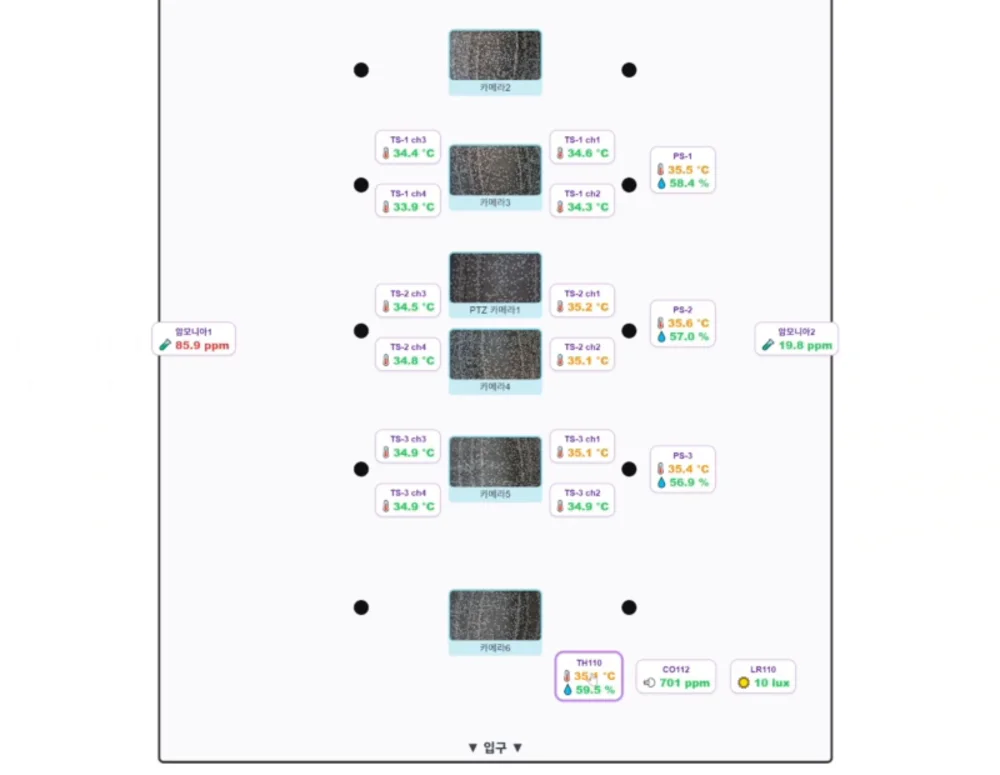
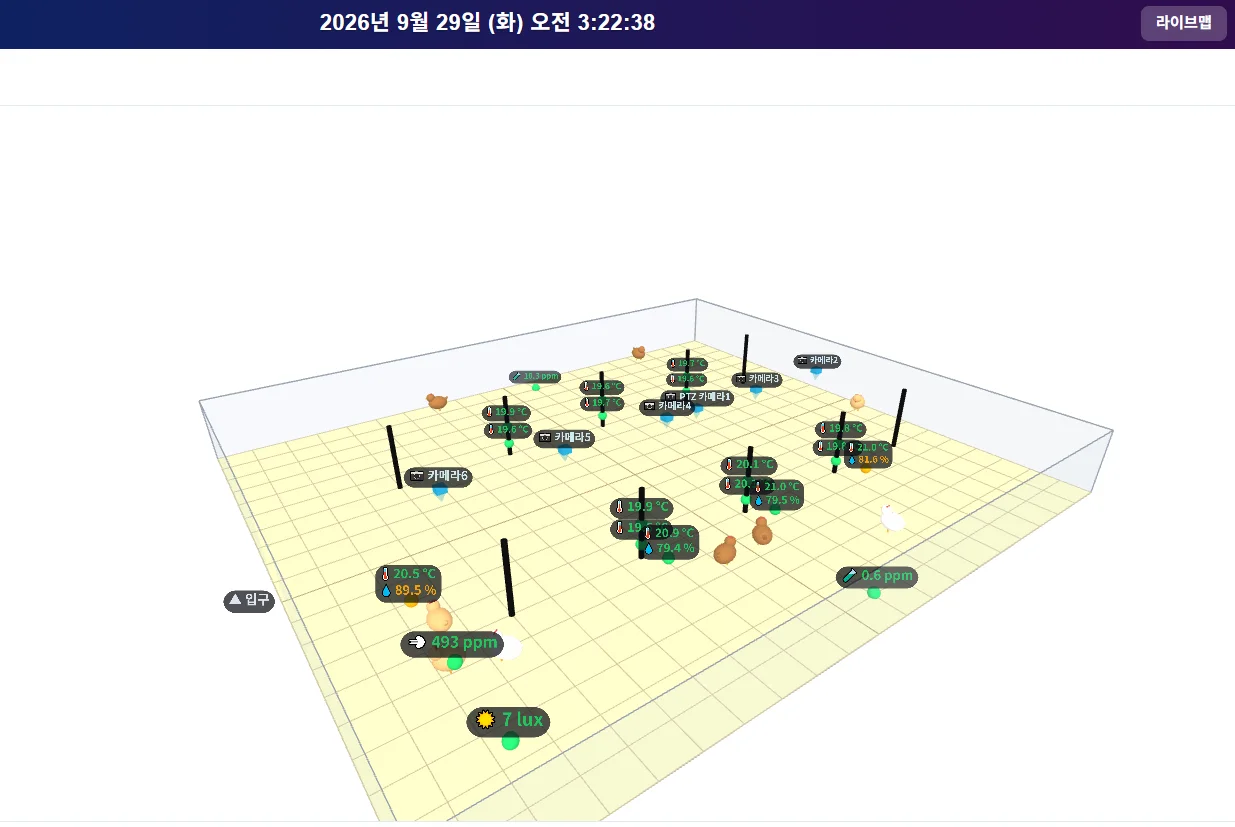
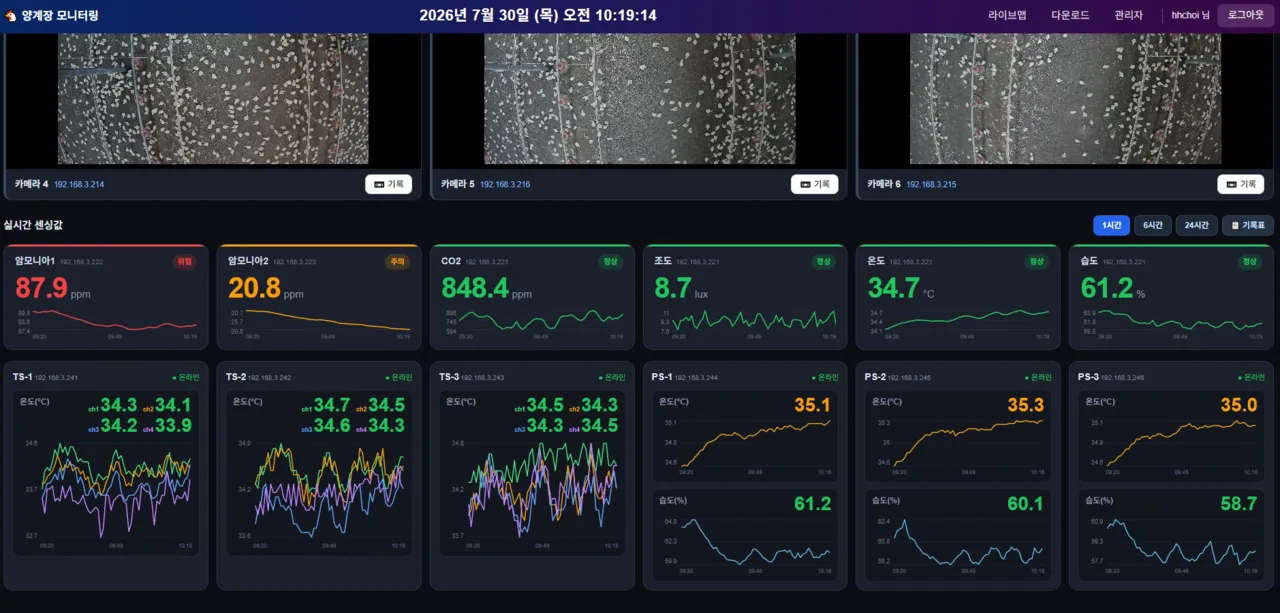
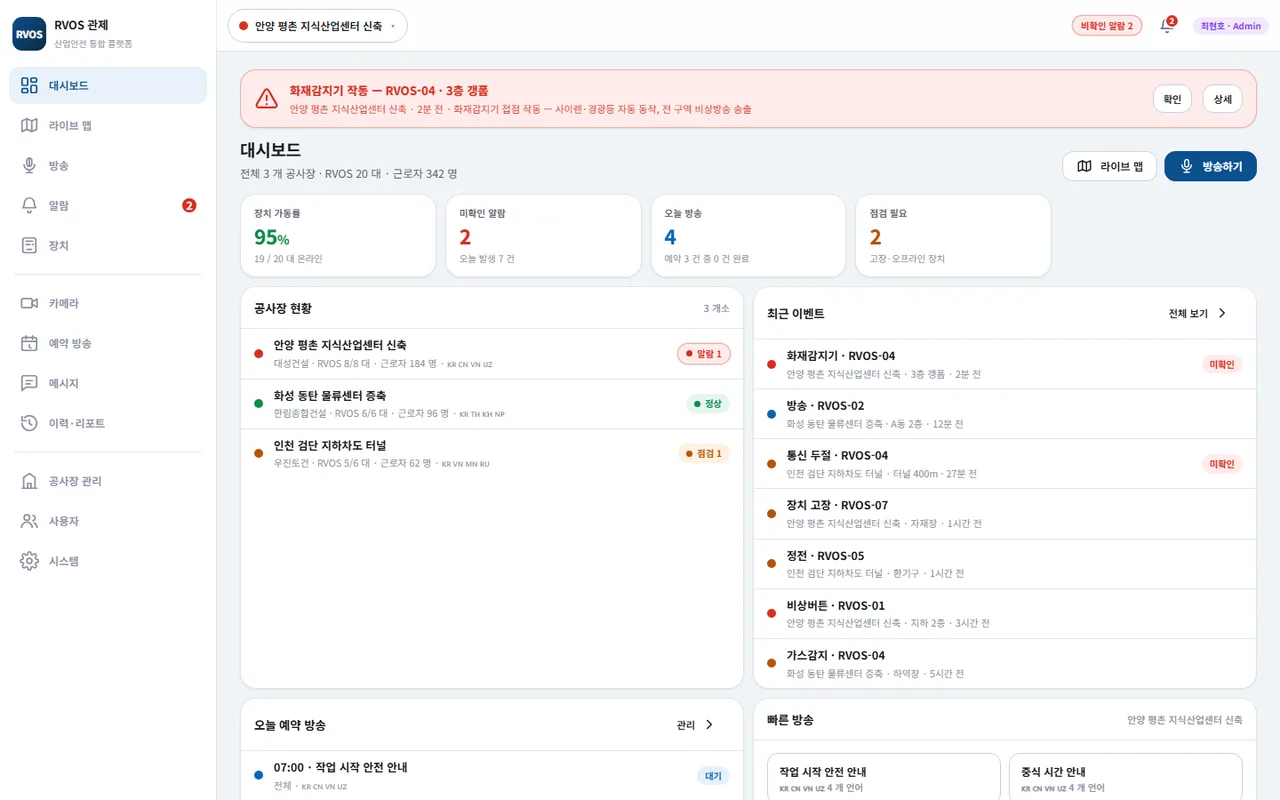
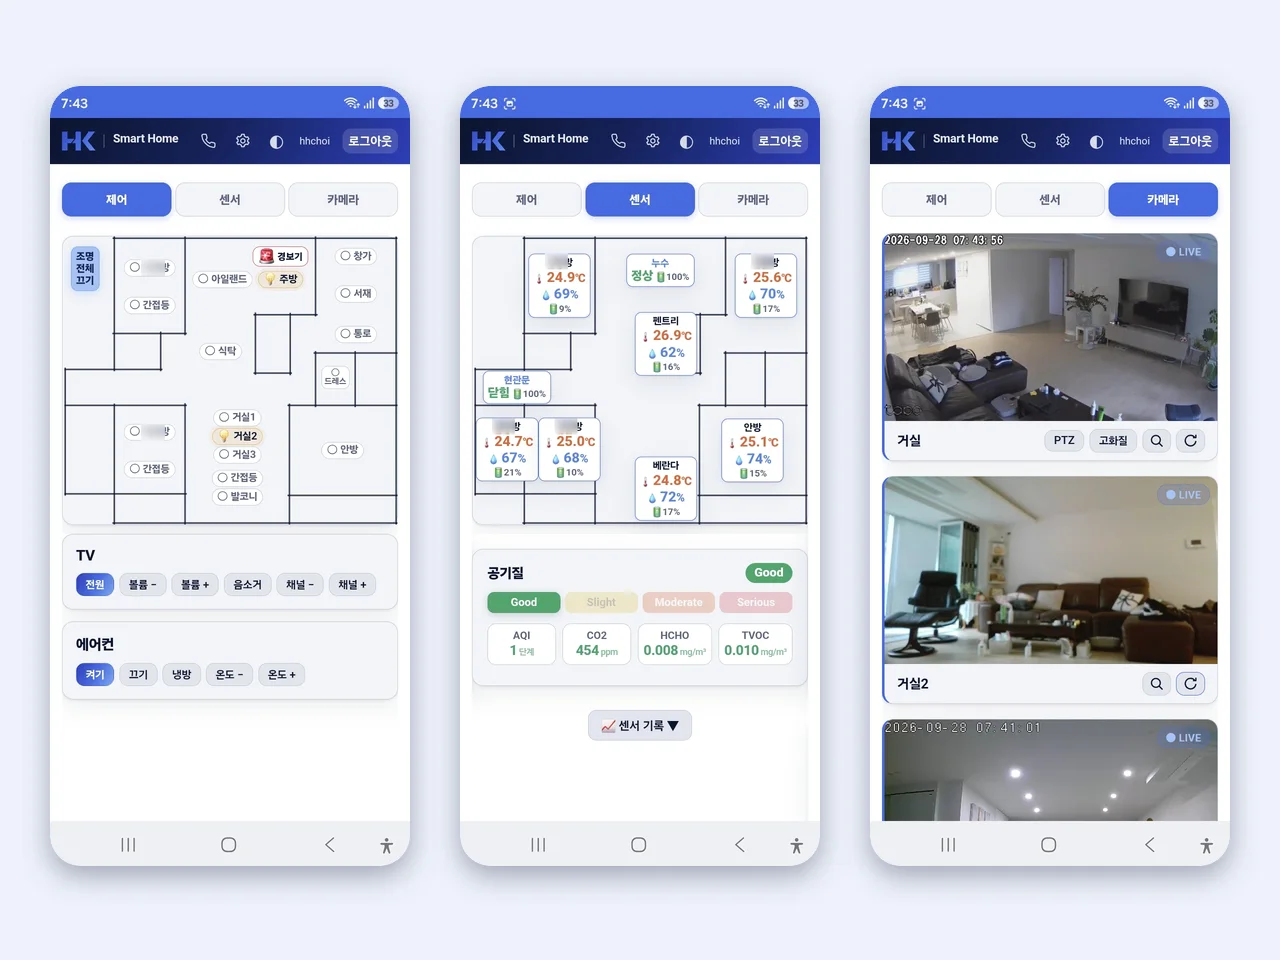
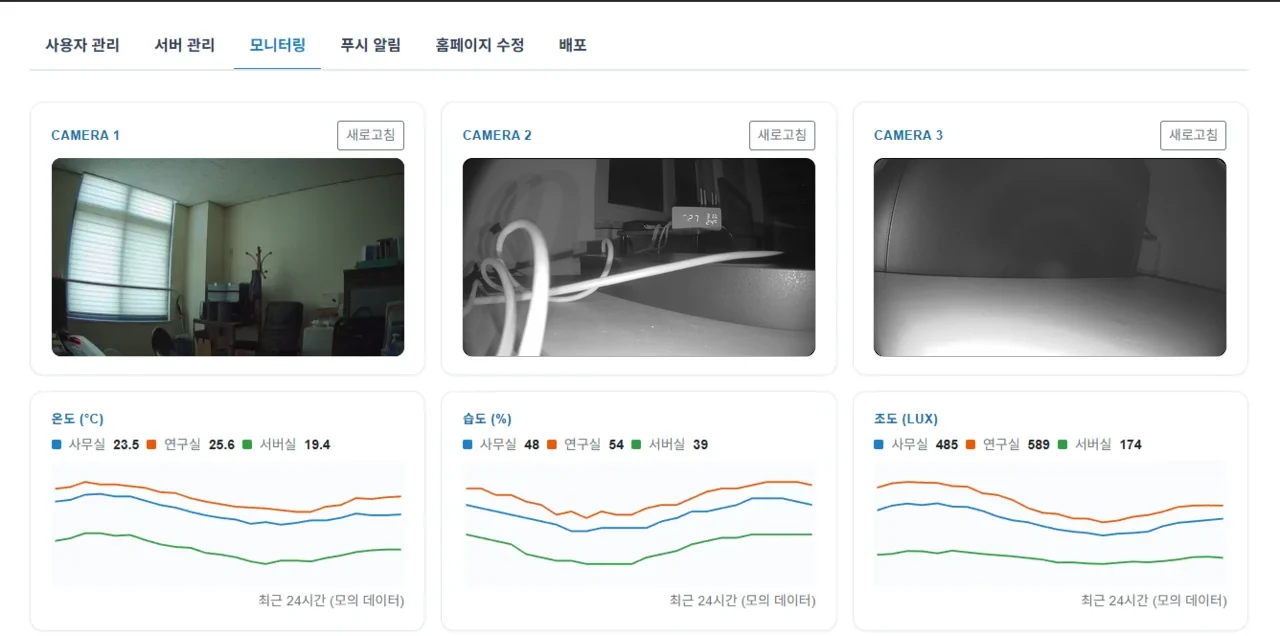
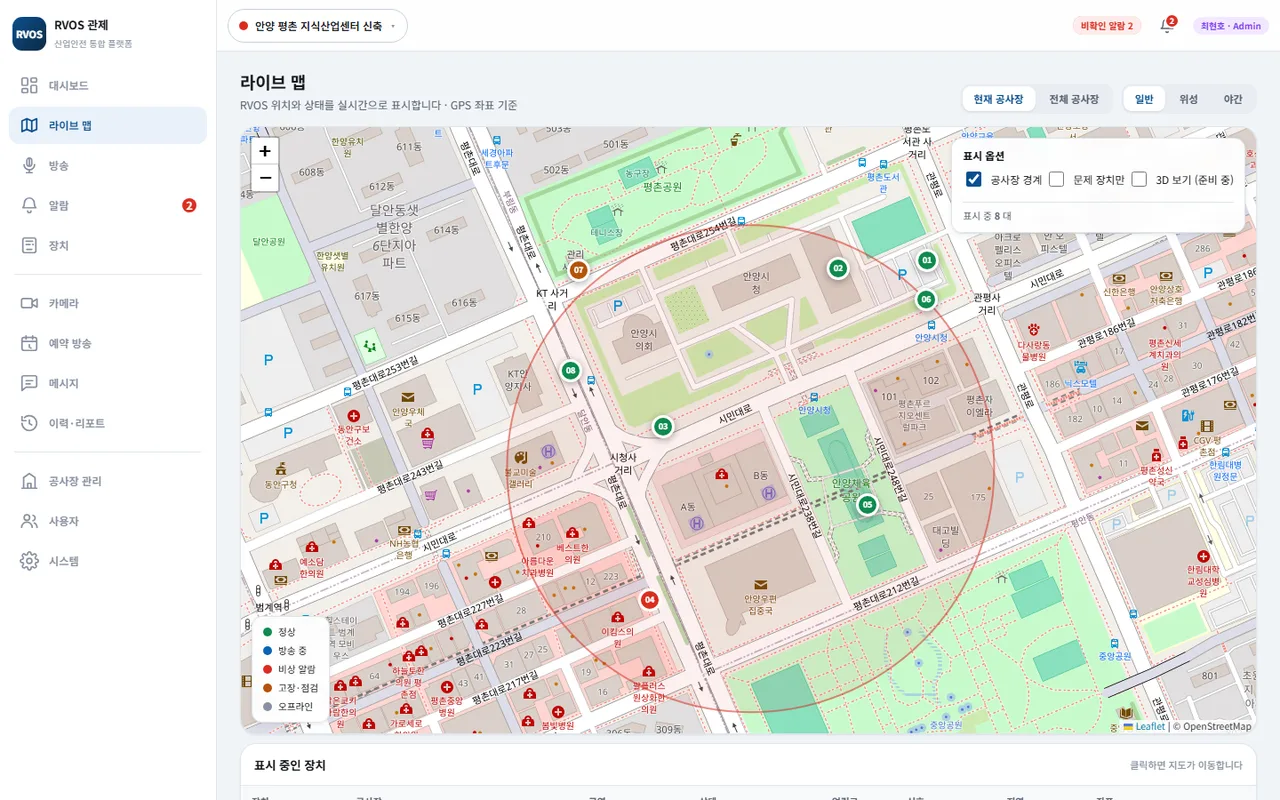
AIoTモニタリング画面 — 工事現場の地図モニタリング、養鶏場のセンサーグラフ、養鶏場の2Dライブマップ、養鶏場の3Dビュー (1/4)
AIoTモニタリング画面 — 工事現場の地図モニタリング、養鶏場のセンサーグラフ、養鶏場の2Dライブマップ、養鶏場の3Dビュー (2/4)
AIoTモニタリング画面 — 工事現場の地図モニタリング、養鶏場のセンサーグラフ、養鶏場の2Dライブマップ、養鶏場の3Dビュー (3/4)
AIoTモニタリング画面 — 工事現場の地図モニタリング、養鶏場のセンサーグラフ、養鶏場の2Dライブマップ、養鶏場の3Dビュー (4/4)
AIoT PLATFORM

統合モニタリング · 2D/3Dモニタリング

現場ごとに異なるセンサー・カメラ・機器を、一つの収集・保存・表示の仕組みにつなげます。図面上の2Dライブマップと3Dビュー、地図上で位置と状態を一目で確認できます。

主な機能
  • センサー収集 — Modbus TCP/RTU · RS485 · 4–20mA · 無線ロガーを定期収集し、時系列DBに保存
  • 映像 — IPカメラのRTSPを中継してWebRTC・HLSでリアルタイムストリーミング、24時間録画
  • モニタリング — 図面ベースの2Dライブマップ · Three.js 3Dビュー · 地図ベースの複数現場モニタリング
  • 警報 — しきい値を超えるとアプリ・Webプッシュで即時通知、役割別の閲覧権限
MQTTModbusInfluxDBMediaMTXWebRTCThree.jsBlazor
特許出願
10-2026-0096389
02 / EDGE DEVICE

エッジデバイス · オンデバイスAI

スマートフォン・組込みボード・スマートグラス上でモデルを直接実行し、ネットワークが切れても現場が止まらないようにします。

SMARTPHONE EDGE

スマートフォンエッジ — 検査機になるアプリ

スマートフォンのカメラとNPUで、検査・測定・認識をその場で完結します。スタンドさえあれば、どのラインにもすぐに設置できます。

主な機能
  • Snapdragon NPU(QNN)で高速化したONNX推論 — YOLO26リアルタイム検出
  • Galaxy S25 Ultraの50MP/200MP撮影で ±0.15mmの非接触寸法測定
  • QR・Data Matrix・バーコード・ラベルOCRを同時に認識し、サーバーで照合
  • 使わなくなったスマートフォンをWebRTCカメラに — スマートホームカメラアプリ
AndroidKotlinONNX RuntimeQNNCameraXML Kit
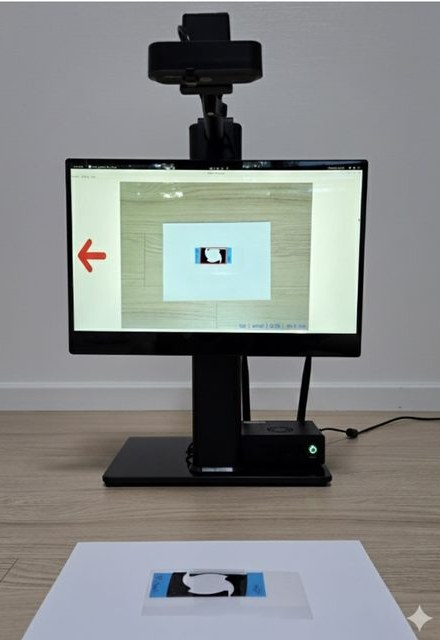
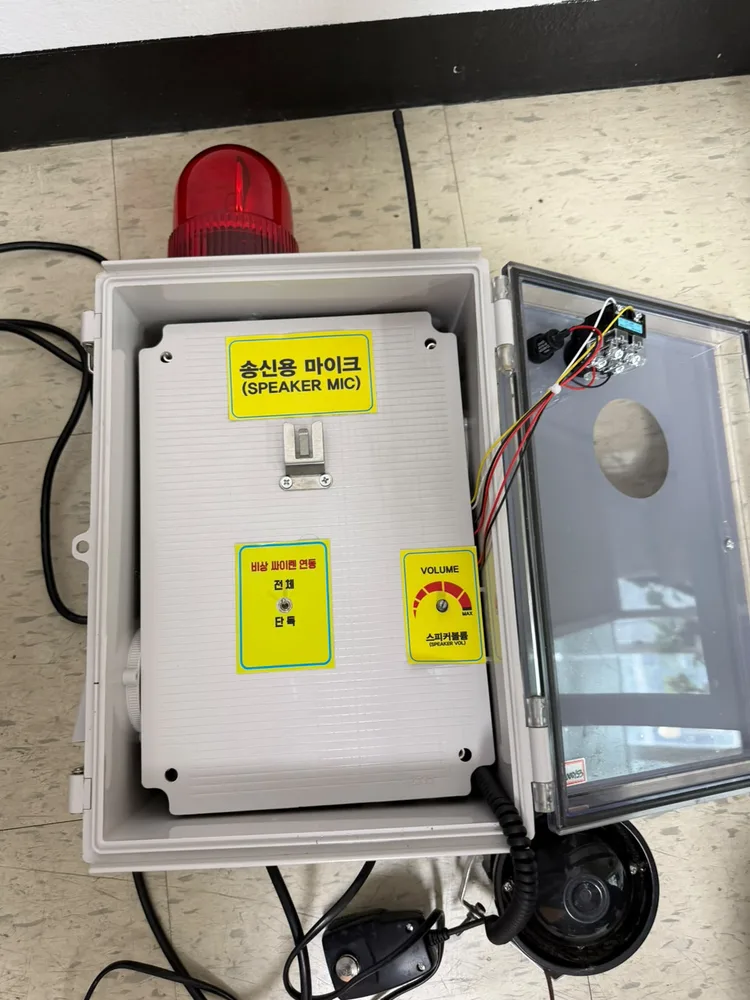
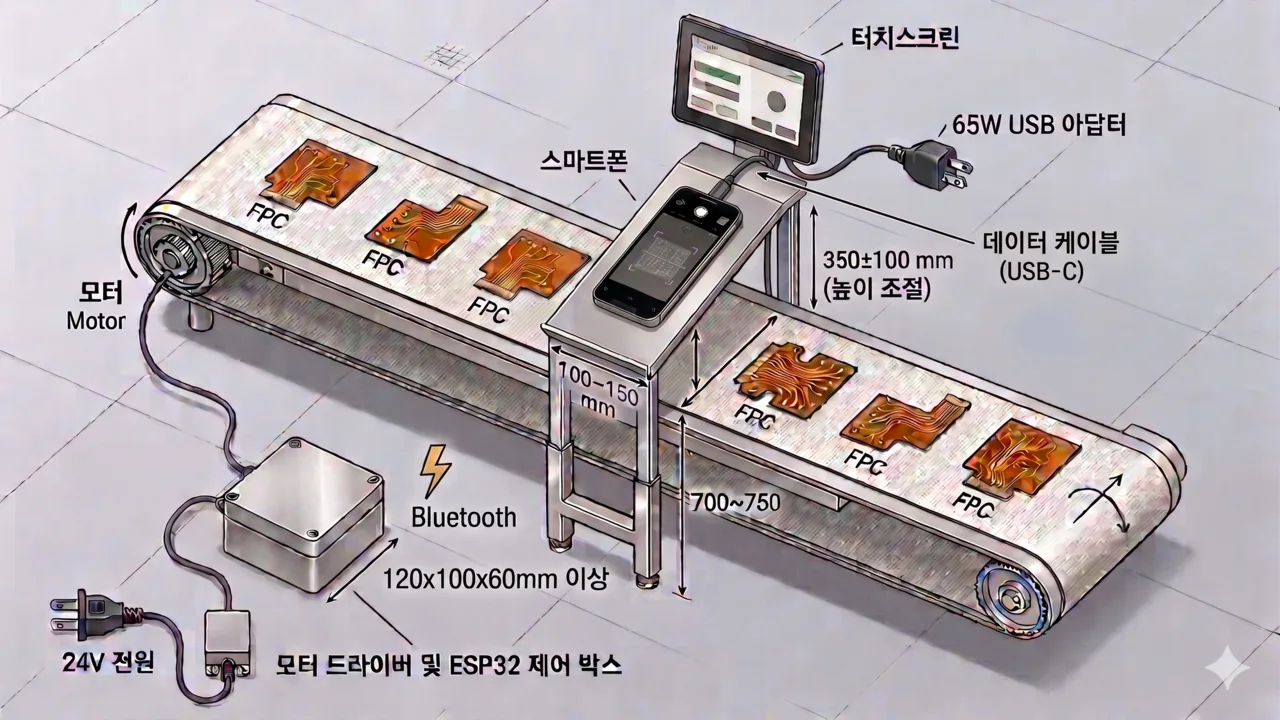
組込みボードの適用 — Jetsonエッジ検査機、RVOS装置制御部、スマートフォン・ESP32コンベヤ構成図 (2/4)
組込みボードの適用 — Jetsonエッジ検査機、RVOS装置制御部、スマートフォン・ESP32コンベヤ構成図 (3/4)
組込みボードの適用 — Jetsonエッジ検査機、RVOS装置制御部、スマートフォン・ESP32コンベヤ構成図 (4/4)
EMBEDDED BOARD

組込みボード — Jetson · Raspberry Pi · ESP32

ライン横の検査機、現場の制御器、コンベヤの駆動まで、ボードレベルで設計・実装します。

主な機能
  • NVIDIA Jetson Orin Nano(40 TOPS)— エッジ検査機 · スマートホームサーバー · 映像中継
  • Raspberry Pi CM5産業用SBC — 放送・警報装置の制御、5G/Wi-Fi切り替え設計
  • ESP32 BLE — スマートフォンの判定に合わせてコンベヤモーターを減速・停止
JetPackDockerLinuxRS485BLE
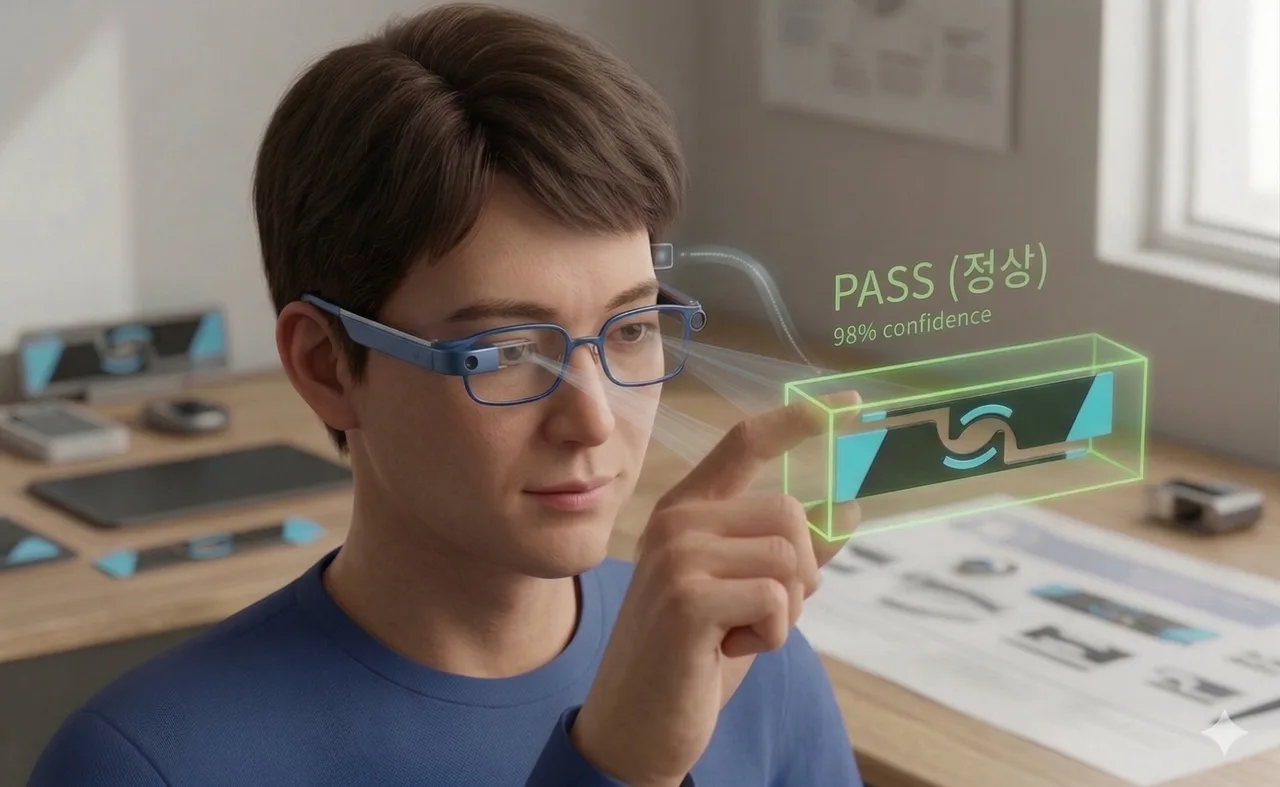
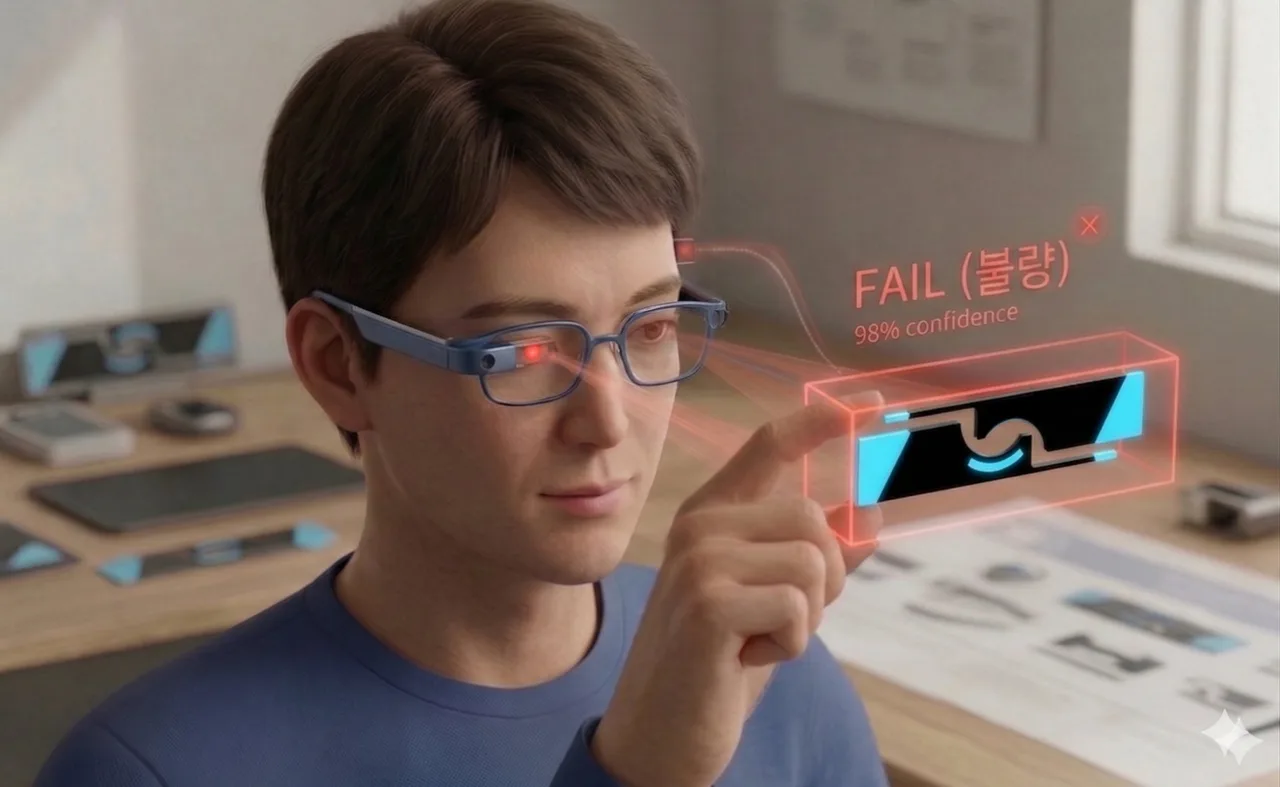
スマートグラス検査の概念図 — グラスの画面に合格/不良を表示 (1/2)
スマートグラス検査の概念図 — グラスの画面に合格/不良を表示 (2/2)
概念図
SMART GLASSES

スマートグラス — 見ている場所に結果を

グラスが撮影し、スマートフォンが推論し、結果をグラスの画面に重ねて表示します。両手は作業に使ったままです。

主な機能
  • YOLO26オフローディング — グラスで撮影 → スマートフォンで推論 → ボックスを返却、24fps · 推論 20–29ms
  • グラス単体でのバーコード認識 — QR・Data Matrixなど11種類
  • 登録者の顔認識 · スマートフォンのカメラキャストまで一つの伝送規格で
  • 640×480の元画素を画面に1:1で表示 — 補正なしでボックス位置が一致
RayNeo X3 ProCamera2ONNXML KitTCP/UDP
03 / AI MODELING

AIモデリング — データからデプロイまで

現場のデータを収集し、ラベリング・拡張して学習した後、エッジ向けに軽量化して配信します。

DETECTION · SEGMENTATION

物体検出 · 欠陥検査

YOLO系モデルで検出・セグメンテーション・姿勢推定・分類を学習し、データの少ない不良は異常検知と画像合成で補完します。

主な機能
  • YOLO v8/v11/26 — Detection · Segmentation · Pose · Classification · OBB
  • Anomaly Detection — 正常データのみで微細な欠陥を検出
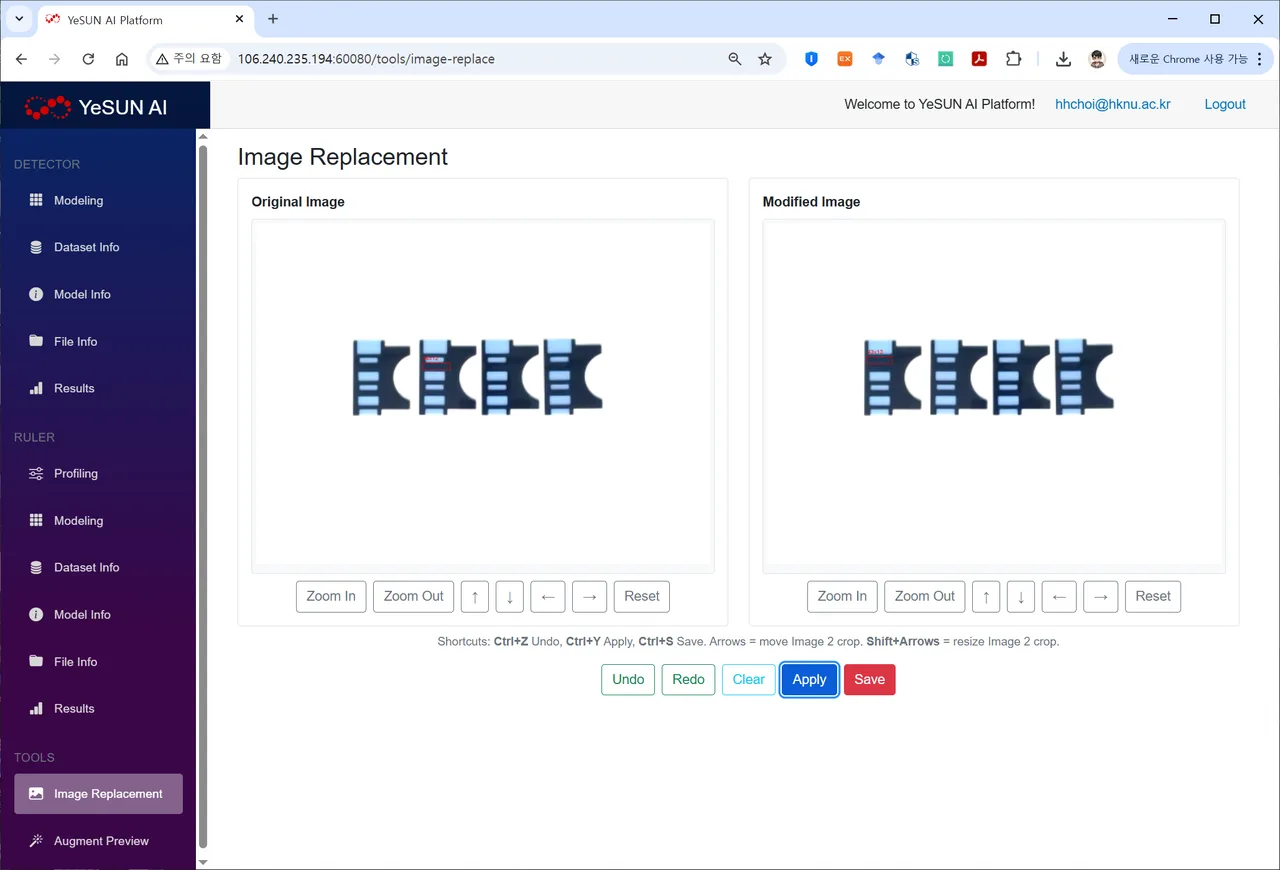
  • Image Replacement · 拡張プレビュー — 不足する不良データを補完
  • ONNX · TFLite · QNN変換でJetson・スマートフォン上のリアルタイム推論
YOLOFaster R-CNNAnomalibOpenCVPyTorch
特許出願
10-2026-0081586
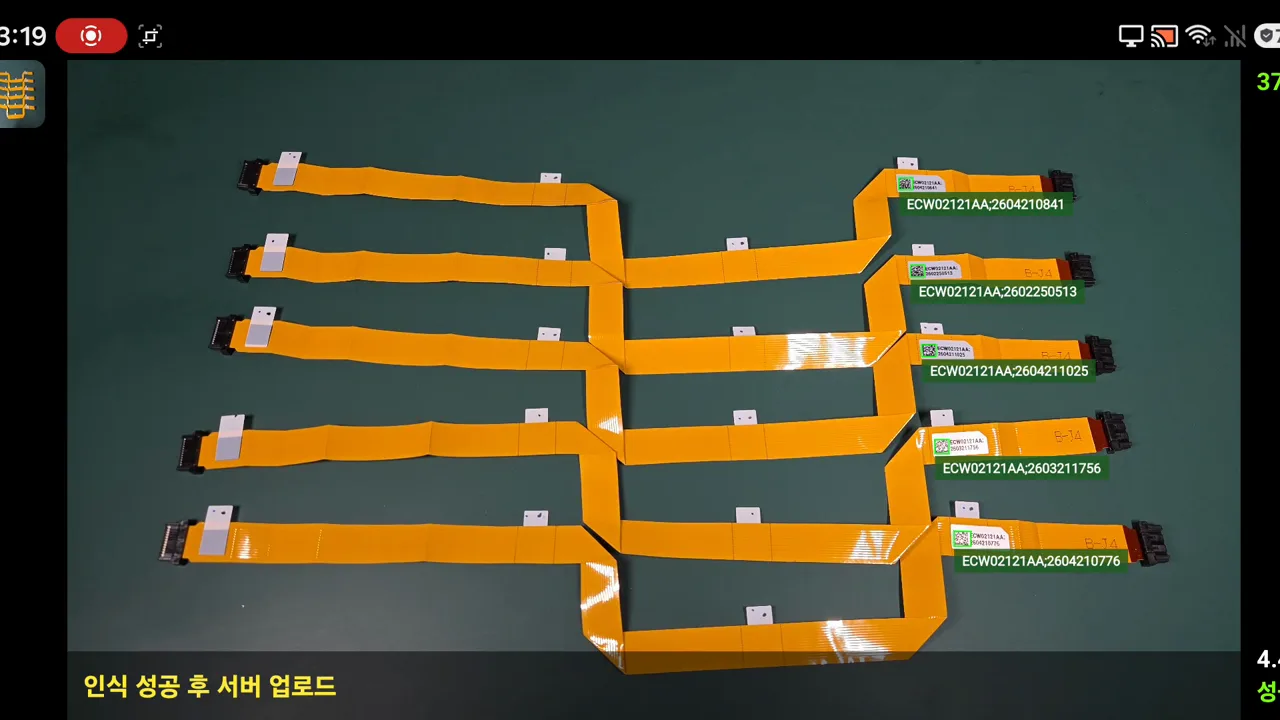
5枚のFPCのコードを一度に読み取った画面
CODE · OCR

コード · 文字認識

QR・Data Matrix・バーコードとラベル文字を一つのフレームでまとめて読み取り、部品履歴と紐づけます。

主な機能
  • QR · Data Matrix · Code128など1D/2Dコードのリアルタイム読み取り
  • PaddleOCR(PP-OCRv5)· ML Kitによる低解像度ラベルOCR、ドメイン辞書による補正
  • コード + OCR結果をサーバーと照合して部品追跡(Part Tracking)
ML KitPaddleOCRONNXOpenCV
適用プロジェクト
サムギ(SAMKEE) FPC検査
FACE · POSE

顔 · 姿勢 · 安全の認識

人と危険を認識するモデルを複数の機器に分散して実行し、軽量かつ高速に結果を集約します。

主な機能
  • 多視点2D姿勢推定 + エッジサーバーでの三角測量によるリアルタイム3D関節復元
  • スマートグラス・スマートフォンの協調による顔認識(登録者が対象)
  • 火災・煙・転倒・人数・群衆の検出 — AI CCTV
YOLOv8-PoseTriangulationWebGLFace Recognition
04 / AI AGENT

AIエージェント — 尋ね、見守り、修正するAI

LLMとビジョン言語モデルを業務に組み込み、規程に基づく根拠付きの回答 · カメラの見守り · ホームページの修正を行うエージェントを運用しています。

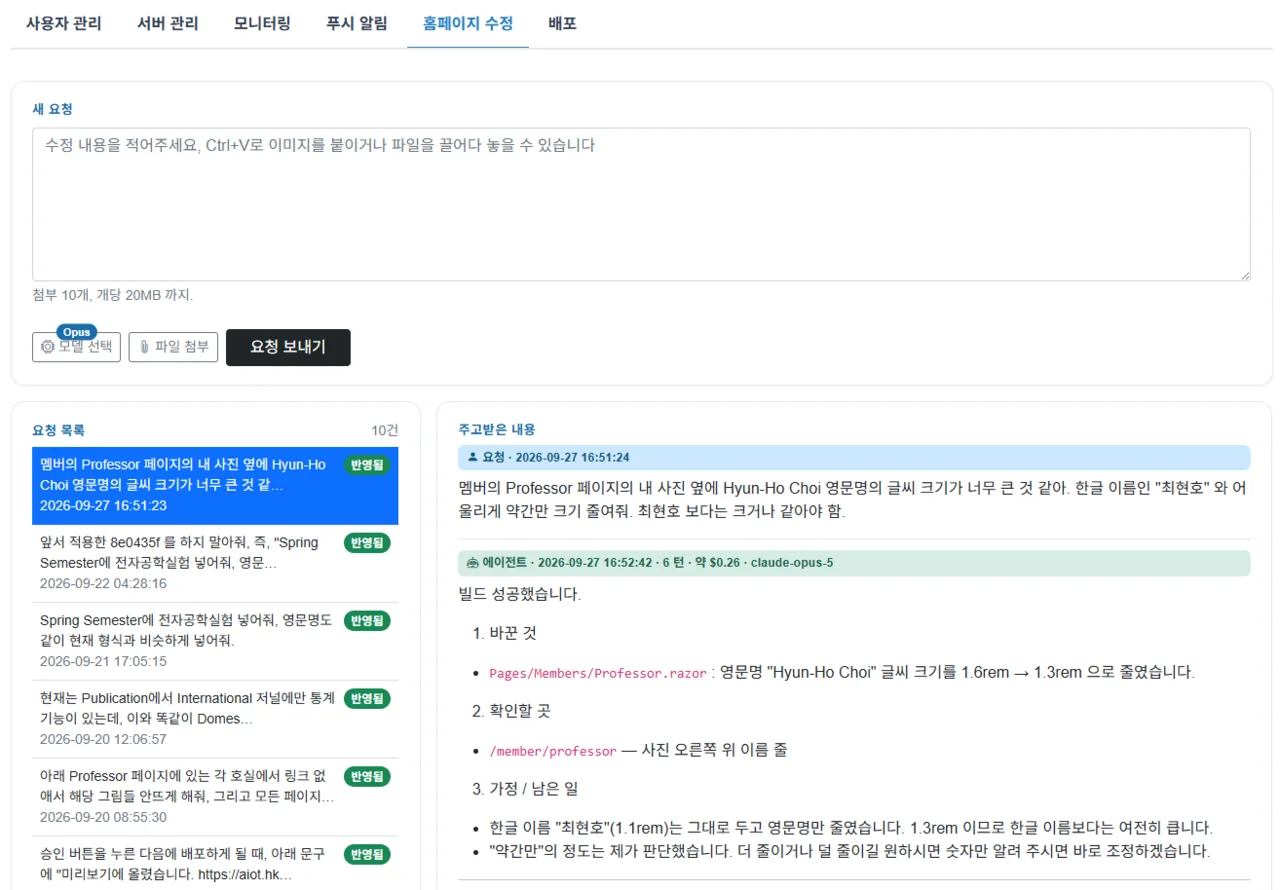
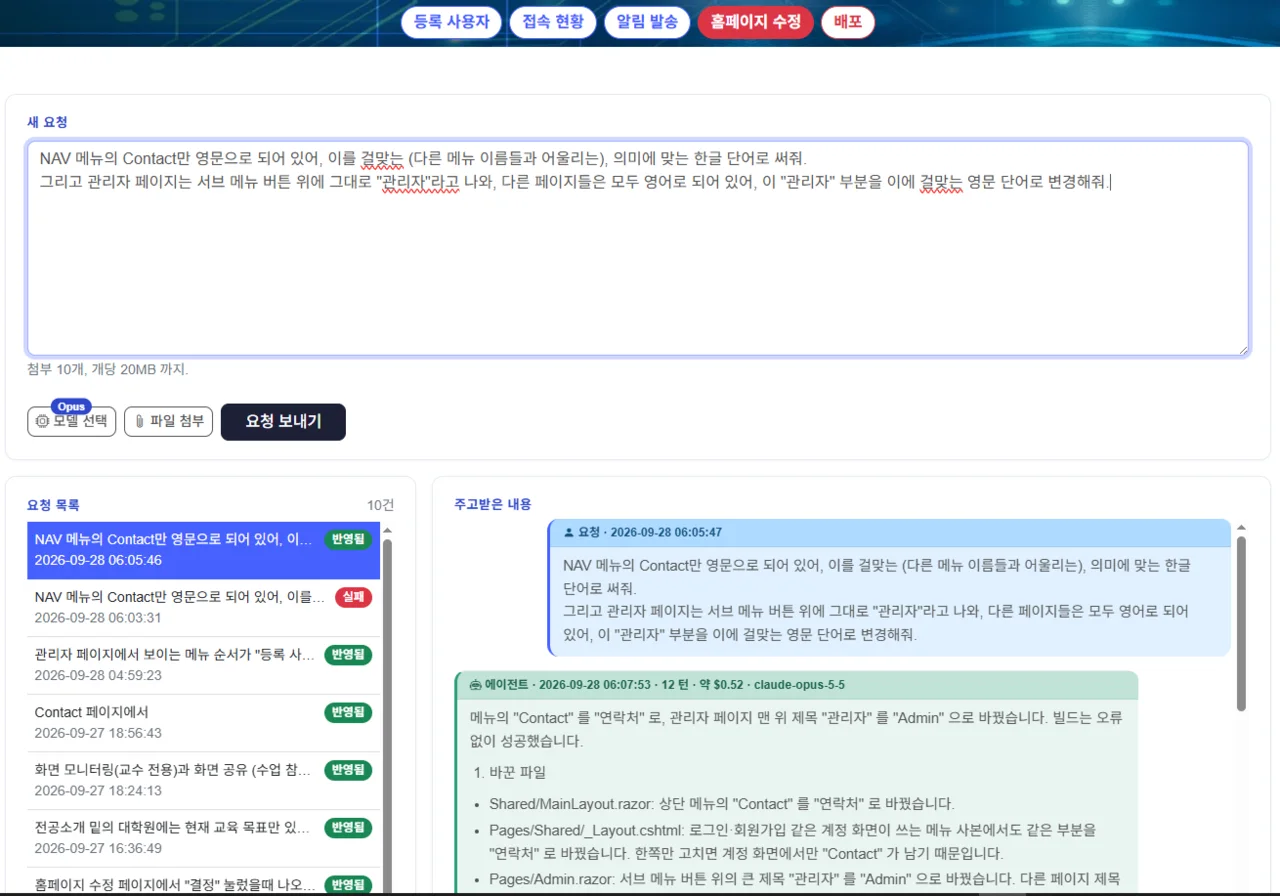
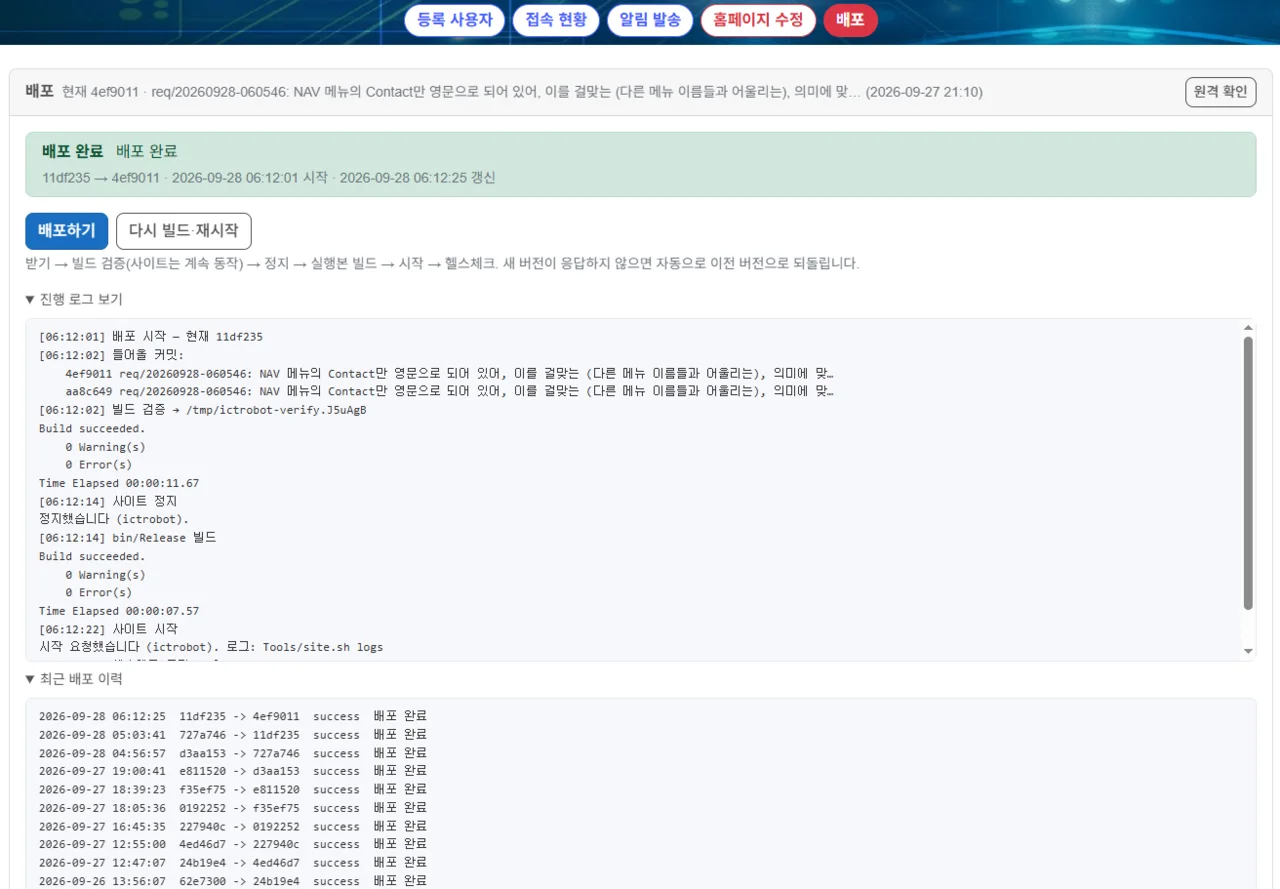
ホームページの自動修正 — 依頼一覧、エージェントの作業内容、デプロイ履歴 (1/3)
ホームページの自動修正 — 依頼一覧、エージェントの作業内容、デプロイ履歴 (2/3)
ホームページの自動修正 — 依頼一覧、エージェントの作業内容、デプロイ履歴 (3/3)
WEB OPS AGENT

ホームページの自動修正 · デプロイ

管理者が画面に「このように変えてほしい」と書くと、AIエージェントが修正してプレビューに反映し、確認・承認すると本番環境にデプロイされます。

主な機能
  • 中央エージェントサーバー — 作業ごとに隔離コンテナ(gVisor)、サイト別の予算 · 使用量管理
  • 検証ビルド · 変更パスの検査、まずプレビューで表示し確認してから承認
  • 承認するとGitHubに反映 → CIイメージ → サーバーを入れ替え、切断された画面は自動で復旧
  • 進捗はアプリ · Webプッシュで通知 — 学科 · 研究室 · 企業のホームページ5か所で運用中
AI AgentClaude CodegVisorGitHub ActionsDocker
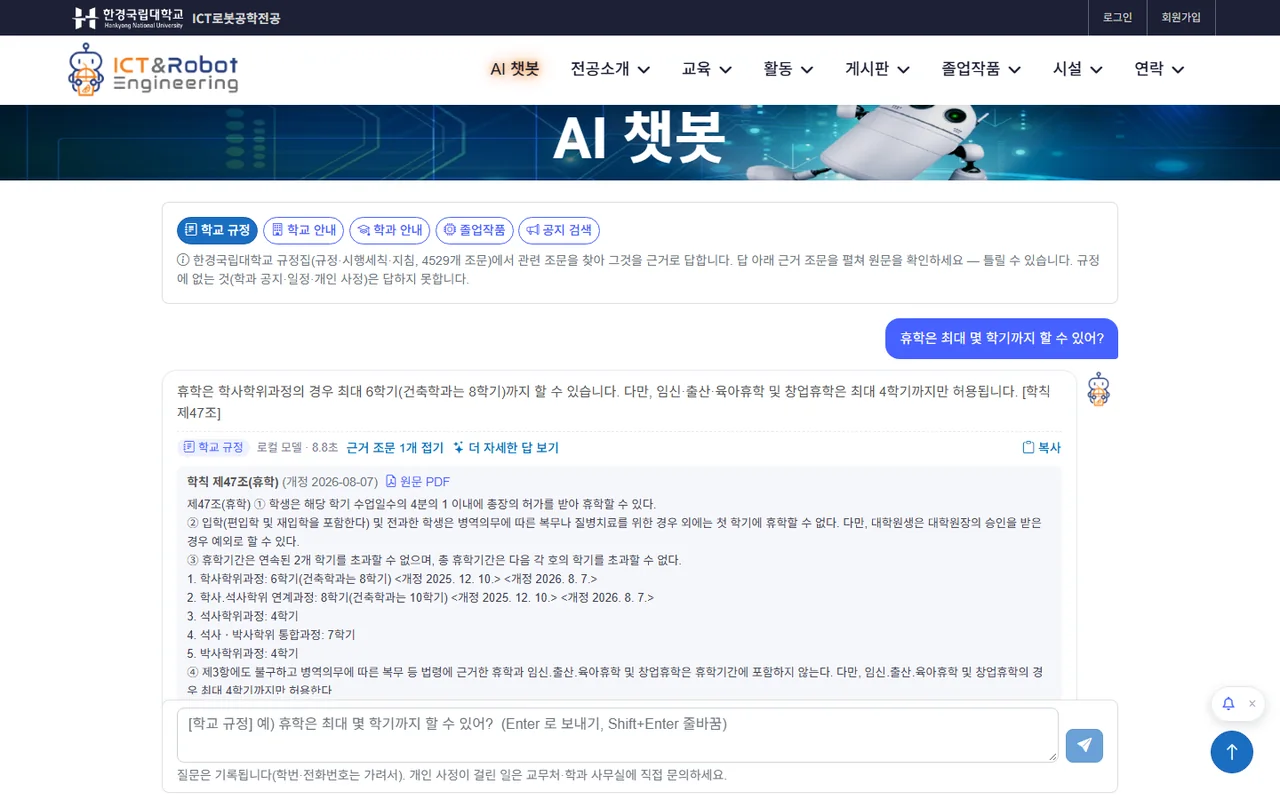
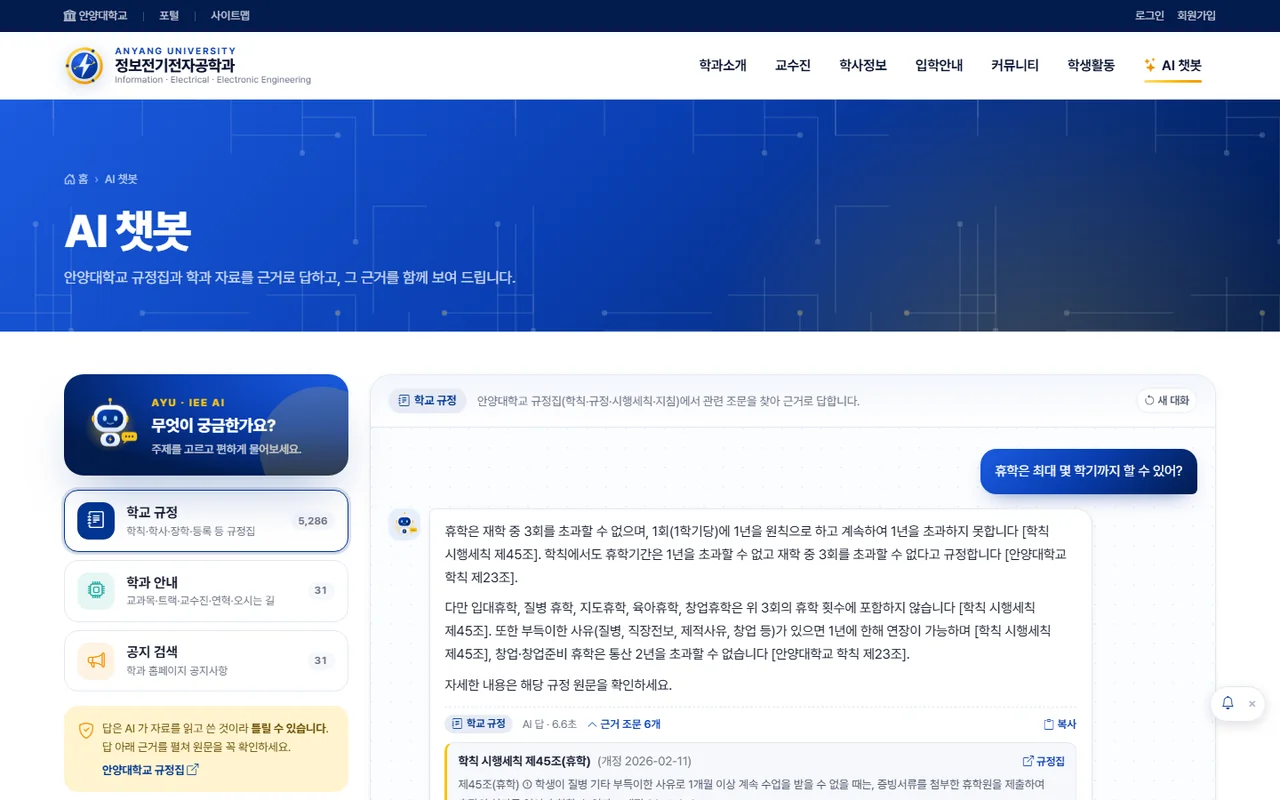
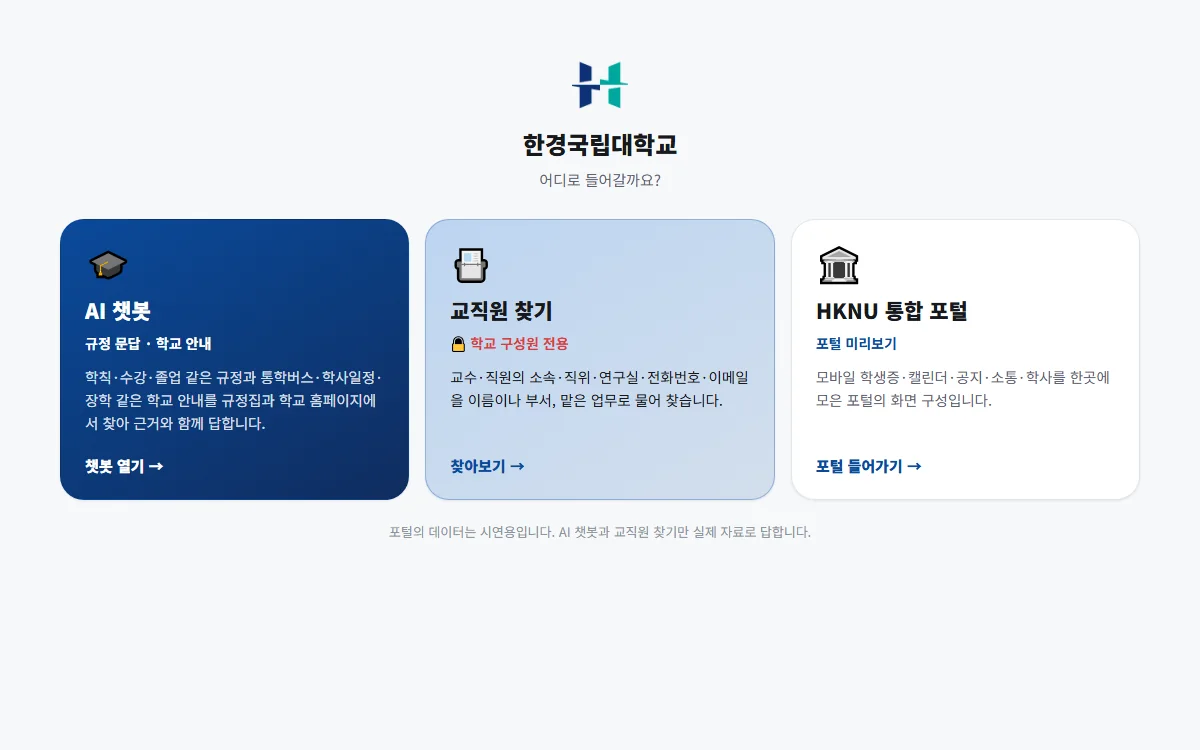
AIチャットボット — ICTロボット工学専攻チャットボットの回答と根拠条文、安養大学の学科チャットボット、韓京国立大学AIチャットボットの初期画面 (1/3)
AIチャットボット — ICTロボット工学専攻チャットボットの回答と根拠条文、安養大学の学科チャットボット、韓京国立大学AIチャットボットの初期画面 (2/3)
AIチャットボット — ICTロボット工学専攻チャットボットの回答と根拠条文、安養大学の学科チャットボット、韓京国立大学AIチャットボットの初期画面 (3/3)
RAG · LOCAL LLM + CLOUD

根拠を示すAIチャットボット

学則 · 規程集 · 学校案内 · お知らせを検索し、根拠条文とともに回答します。質問はまず学内GPUサーバーのローカルモデルが担当し、より詳しい回答が必要な場合にのみクラウドモデルに問い合わせます。

主な機能
  • 規程集192件 · 4,529個のチャンクをキーワード + ベクトルで併用検索(BM25 · bge-m3)
  • ローカルLLM(Qwen3 14B)を優先し、「より詳しい回答」はClaude — 学籍番号 · 電話番号はマスクして送信
  • 回答ごとに根拠条文 · 原文PDF · 投稿へのリンク、実際に使用した資料のみを表示
  • 規程は毎週 · 学校ホームページとお知らせは毎日自動更新 — 3つのサイトで運用中
RAGQwen3ClaudeBM25bge-m3FastAPI
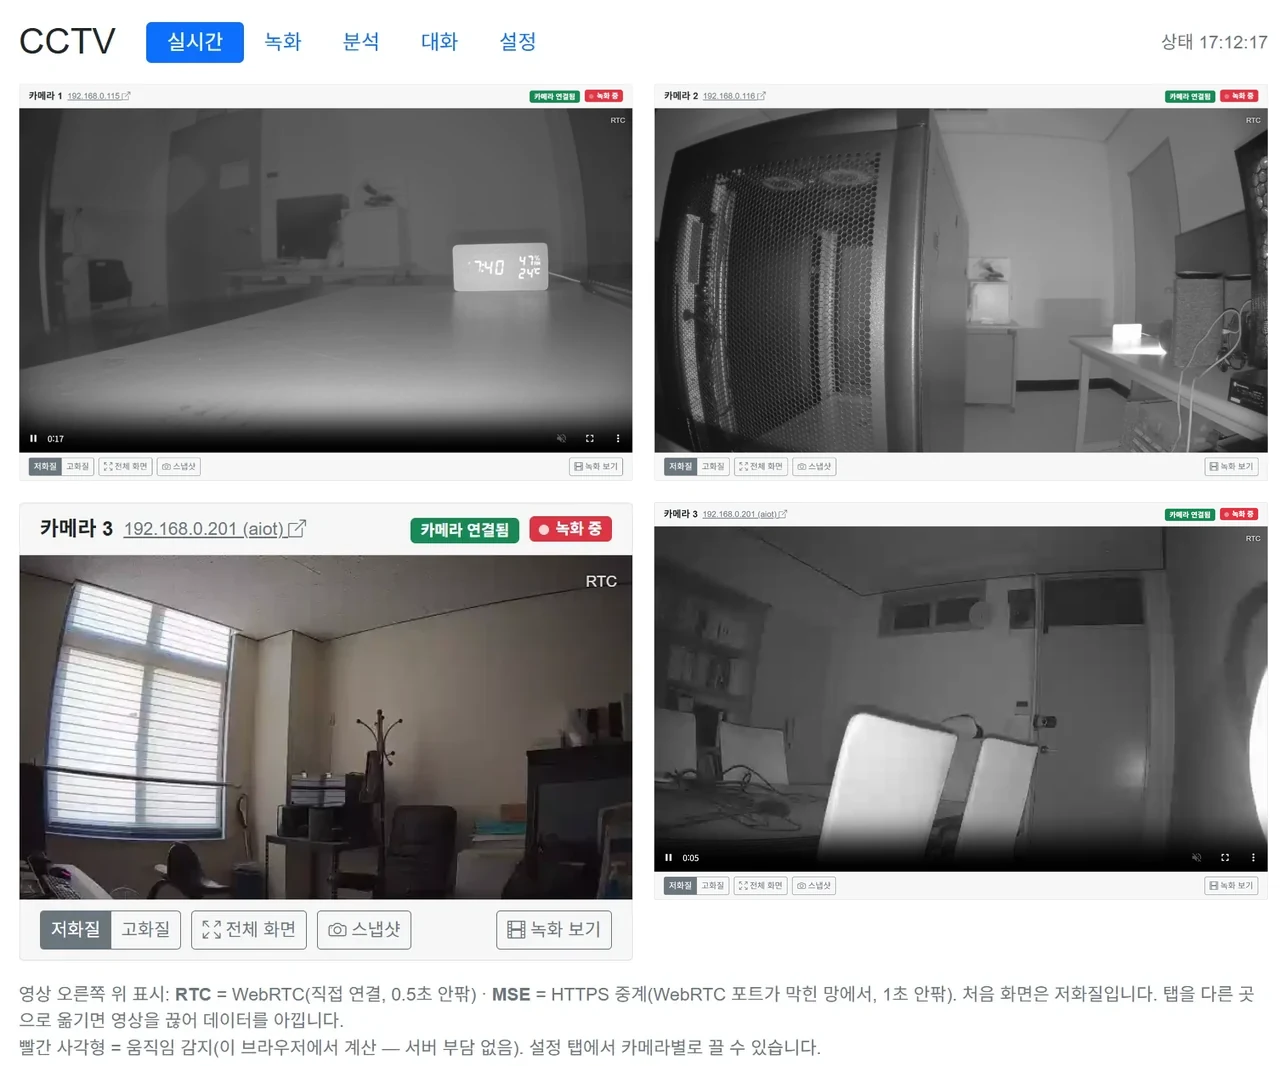
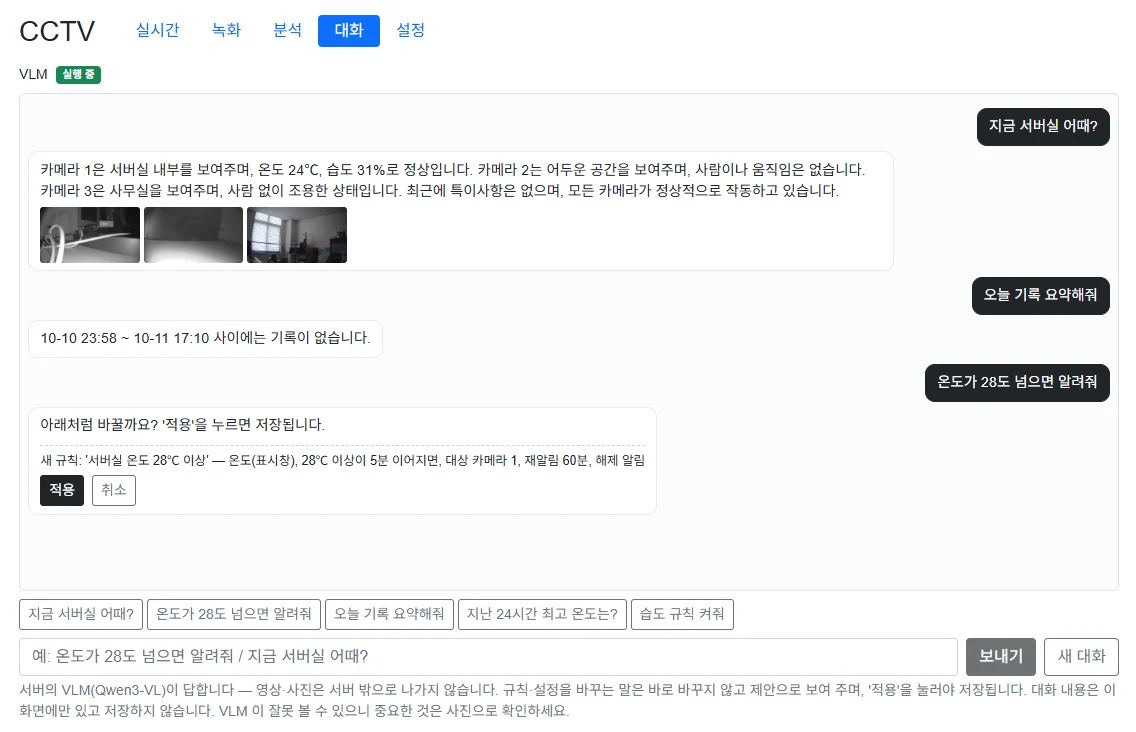
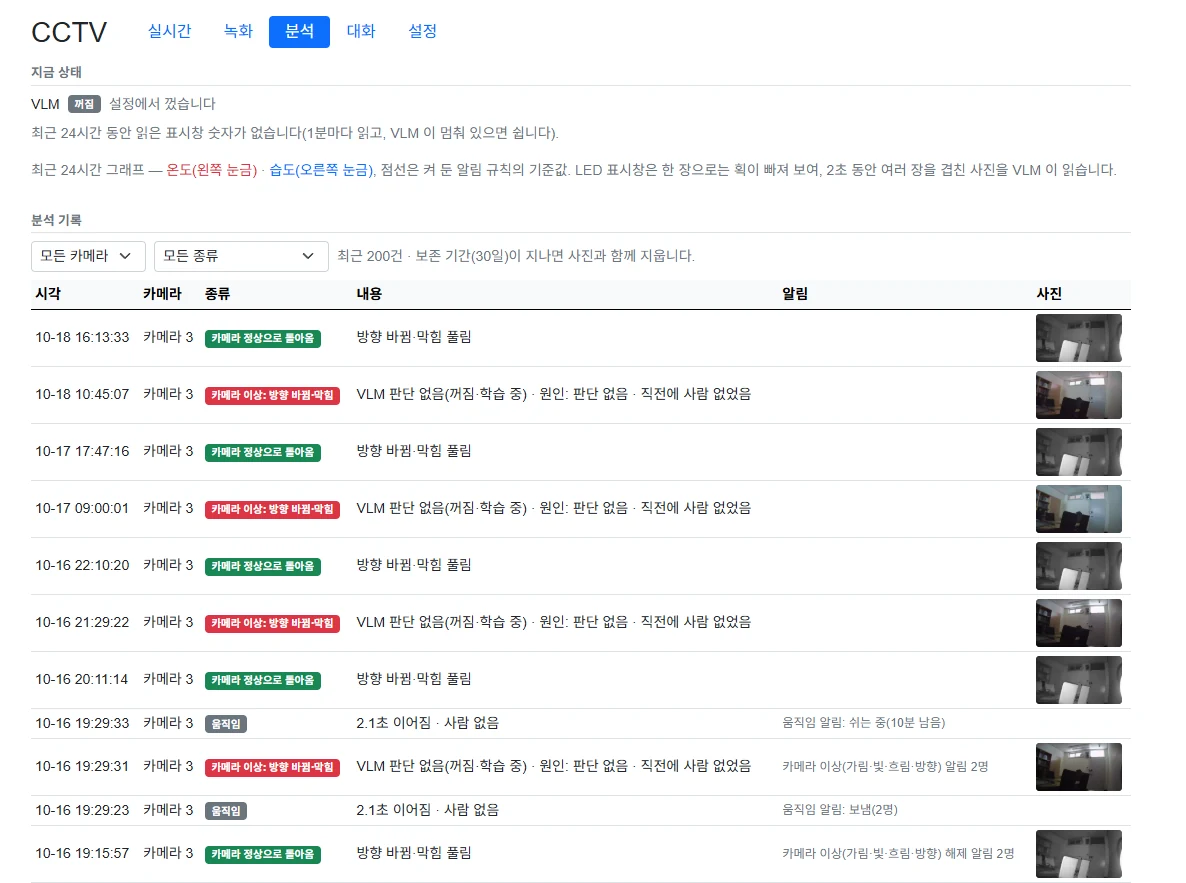
HawkAI CCTV — リアルタイムカメラ3台、対話型エージェントの回答とルール提案、表示器の温湿度読み取りと分析記録 (1/3)
HawkAI CCTV — リアルタイムカメラ3台、対話型エージェントの回答とルール提案、表示器の温湿度読み取りと分析記録 (2/3)
HawkAI CCTV — リアルタイムカメラ3台、対話型エージェントの回答とルール提案、表示器の温湿度読み取りと分析記録 (3/3)
VLM · CCTV AGENT

CCTVビジョンAIエージェント

カメラを24時間見守り、人 · 転倒 · カメラの遮蔽を検知し、ビジョン言語モデルが状況を文章でまとめます。「温度が28度を超えたら知らせて」のように、警報ルールも言葉で作成できます。

主な機能
  • YOLOが動き · 人 · 倒れた姿勢を先に絞り込み、ビジョン言語モデル(Qwen3-VL 30B · vLLM)が改めて判断
  • レンズの遮蔽 · ぼやけ · 向きのずれとその原因推定、電光掲示板の時刻 · 温度 · 湿度の読み取り
  • 対話型エージェント — 現在の状況 · 過去の記録 · 温湿度の統計を尋ね、警報ルールを言葉で作成して「適用」
  • 写真付きのアプリプッシュ通知、映像はサーバーの外に出さない — 1枚あたり0.3 ~ 0.8秒
vLLMQwen3-VLYOLOWebRTCHK Push
05 / PLATFORM

プラットフォーム — 学習 · 配信 · 運用の自動化

モデルの学習とデバイスへの配信、協調推論まで、繰り返し発生する作業をプラットフォーム化します。

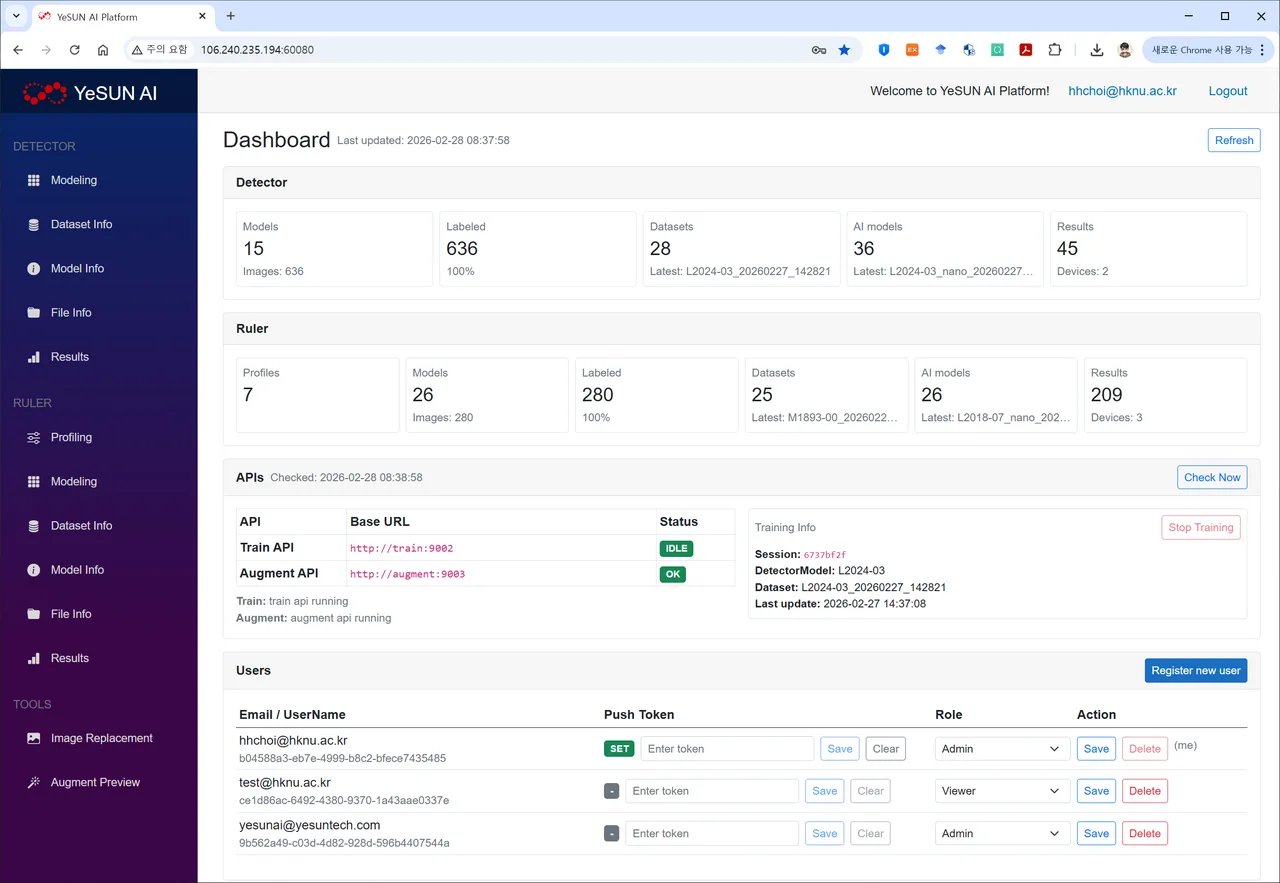
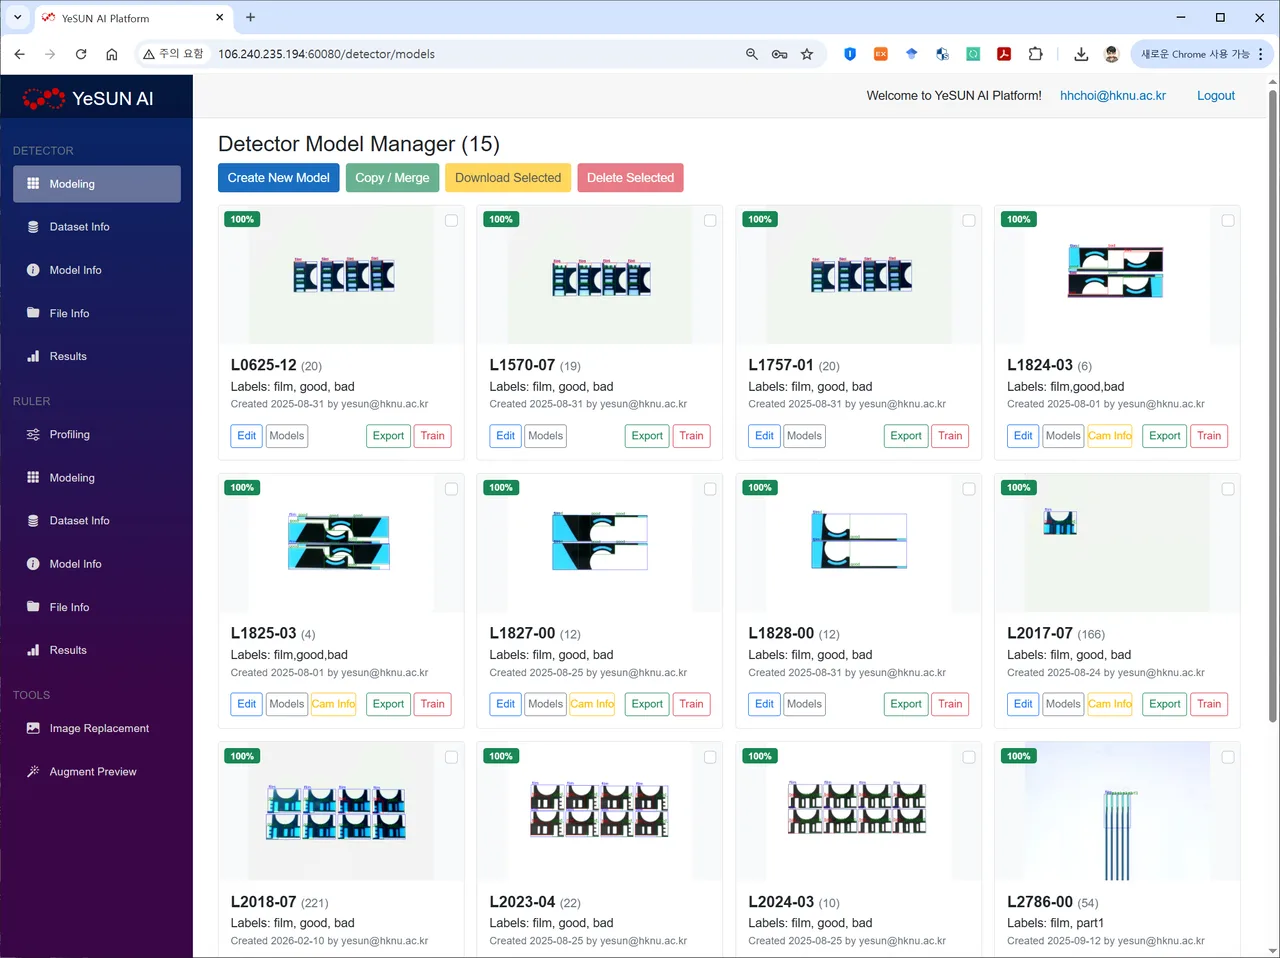
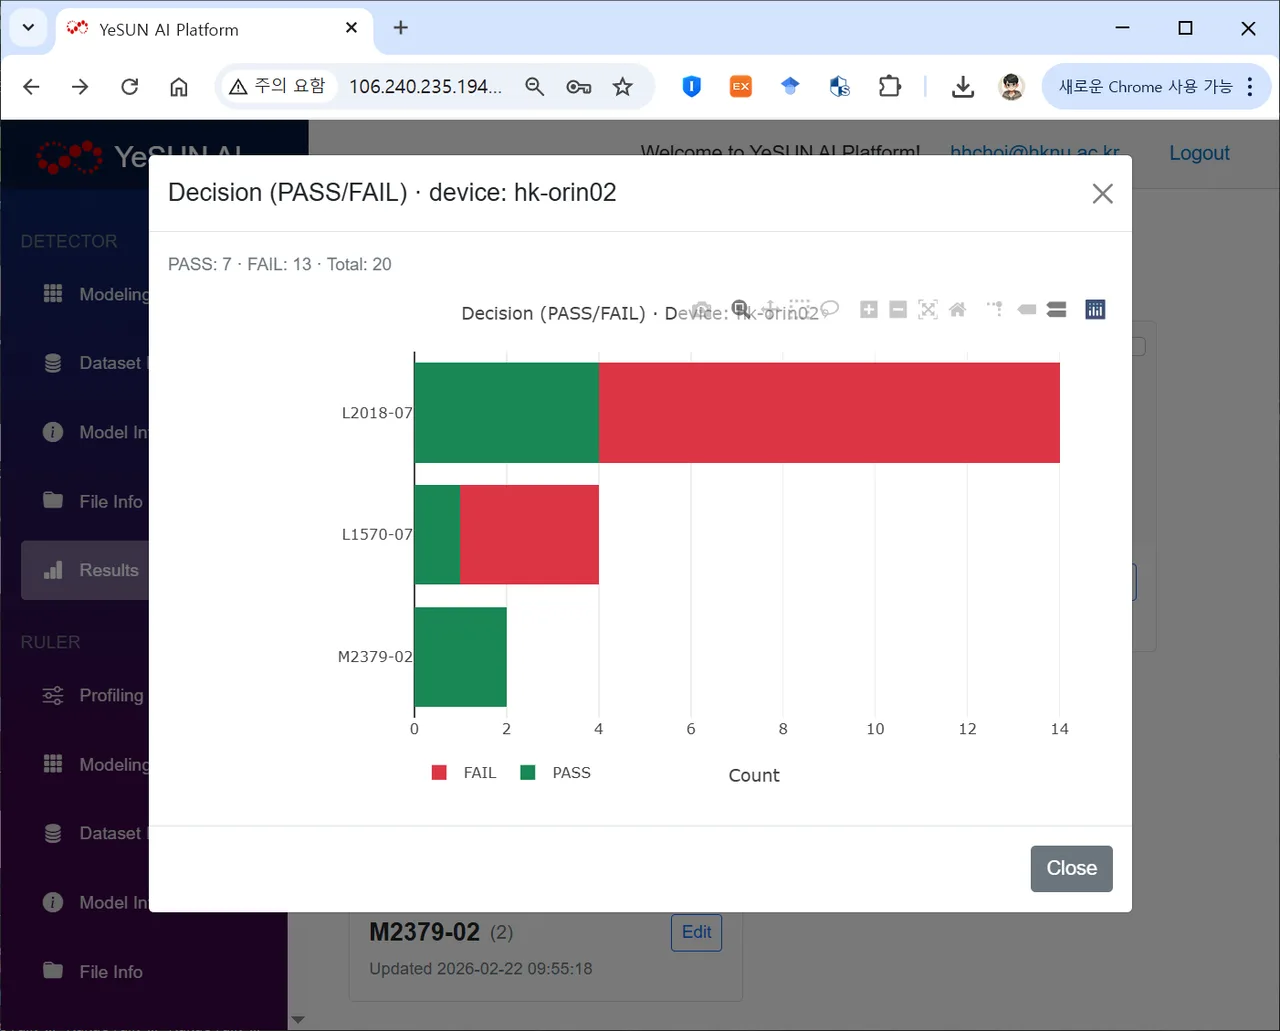
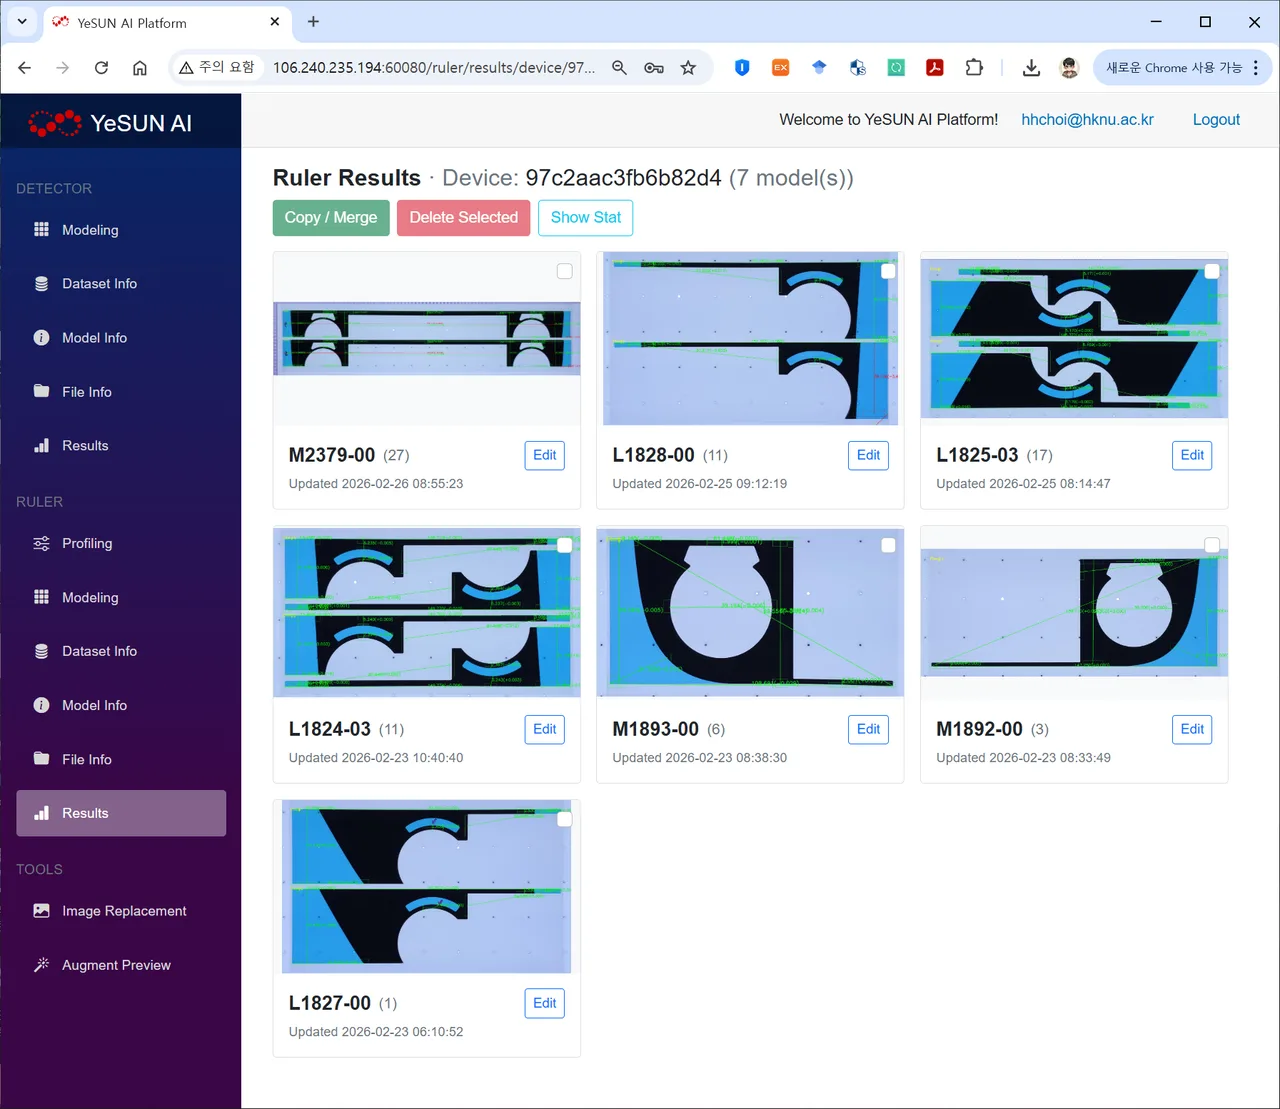
HawkAIコンソール — ダッシュボード、モデル管理、結果統計、画像合成 (1/5)
HawkAIコンソール — ダッシュボード、モデル管理、結果統計、画像合成 (2/5)
HawkAIコンソール — ダッシュボード、モデル管理、結果統計、画像合成 (3/5)
HawkAIコンソール — ダッシュボード、モデル管理、結果統計、画像合成 (4/5)
HawkAIコンソール — ダッシュボード、モデル管理、結果統計、画像合成 (5/5)
MLOPS · HAWKAI

HawkAI — AIモデル運用プラットフォーム

データセット管理から学習・拡張・配信・結果統計まで一つのコンソールで。デバイスは新しいモデルを自ら取得します。

主な機能
  • データセット · ラベル · モデルのバージョン管理、学習の進捗をリアルタイム表示
  • YOLO学習 · 拡張 · OCR読み取りをGPUコンテナサービスとして分離
  • 検査デバイスへモデル · プロファイル · パラメータをOTA配信
  • 合否 · 測定値の統計、結果画像の照会 · NAS原本との連携
BlazorMariaDBSignalRDockerNginxRTX 4090
MLOPS · HAWKAI

HawkAI — AIモデル運用プラットフォーム

ARCHITECTURE システムアーキテクチャ — サーバー(GPU+DB) ↔ Edge Device · Smartphone

HK AI Vision System アーキテクチャ — Platform / Detector / Ruler の統合
クリックで拡大 · ネットワークが切断されてもエッジ検査は止まりません

FEATURES プラットフォーム機能

DB管理

学習データ / データセット / モデル・パラメータ配布の単一リポジトリ。

AIモデリング

ラベリング → データ拡張 → Export → 学習 → モデル生成までのフルパイプライン。

モデルプロファイリング

フィルムごとのROI領域と測定ペアをモデル別のJSONで保存・管理。

推論結果の統計

Detectorの合否、Rulerの測定値をリアルタイムで集計 / 可視化。

Image Replacement

正常画像から不良画像を合成し、不足する不良データを補完。

Augment Preview

回転・反転・明るさ・色調などのデータ拡張効果を学習前に事前検証。

CORE STACK 4つのコア・コンピタンス

Hybrid Edge Computing

NVIDIA Jetson Orin Nano (40 TOPS) またはスマートフォンで即時推論し、学習・配布・統計はGPUサーバーで行います。ネットワークが切断されても検査は止まりません。

  • Jetson Orin Nano
  • RTX 4090 GPU Server
  • Edge Inference
  • OTAモデル配布

Computer Vision

YOLO・Faster R-CNN・Anomaly Detection・OpenCV — 欠陥の種類とデータ量に合わせてモデルアーキテクチャを自ら選定し、学習します。

  • YOLO v8/v11
  • Faster R-CNN
  • Anomaly Detection
  • OpenCV
  • Real-Time Inference

Data Engineering / MLOps

ラベリング → データ拡張(回転・反転・明るさ) → Export → 学習 → 配布 → 統計の全パイプラインを1つのコンソールで運用します。

  • Labeling
  • Augmentation
  • Image Replacement
  • Model Profiling
  • Dataset Mgmt

Web Platform / Real-time

Blazor Server (.NET 8) · MariaDB · WebSocket · MQTT · WebRTC · RTSP · Docker / Kubernetes — フルスタックで自社開発。

  • .NET Blazor
  • MariaDB
  • SignalR · WebSocket
  • WebRTC · RTSP · MQTT
  • Docker · K8s

INSPECTION FLOW 現場検査の4ステップ

  1. 01
    製品搬送 / 整列 コンベヤ · ビジョントリガー
  2. 02
    AI外観検査 Detector / Ruler
  3. 03
    合否判定 / 分類 Edge Inference
  4. 04
    履歴保存 / MES連携 OPC-UA · DB
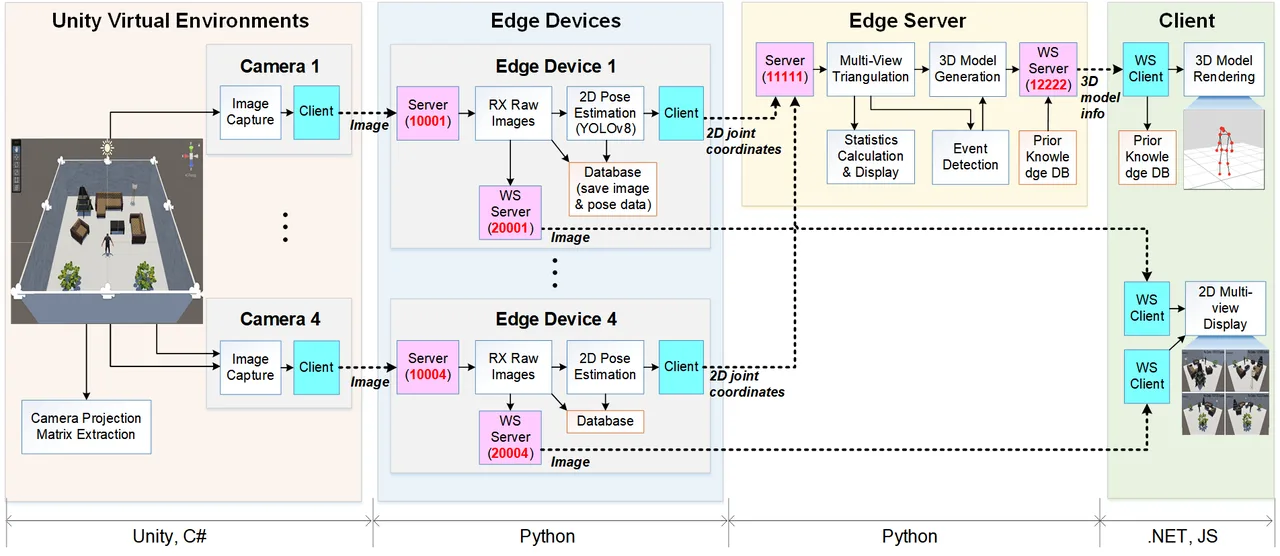
協調推論の構造 — 仮想環境カメラ、エッジデバイス、エッジサーバー、クライアント
HYBRID MEC

Hybrid MEC — 協調推論

端末・エッジサーバー・クラウドが演算を分担し、遅延と電力をともに削減します。

主な機能
  • 端末は2D推論、エッジサーバーは多視点融合 — 3D姿勢推定テストベッド
  • スマートグラス → スマートフォンへのオフローディング、スマートフォン ↔ サーバーのハイブリッドOCR
  • 通信状態に応じた分割 · 圧縮伝送、切断されても現場の検査は継続
Edge ServerOffloadingSplit InferenceWebRTC
適用プロジェクト
ELUON ロボット管制
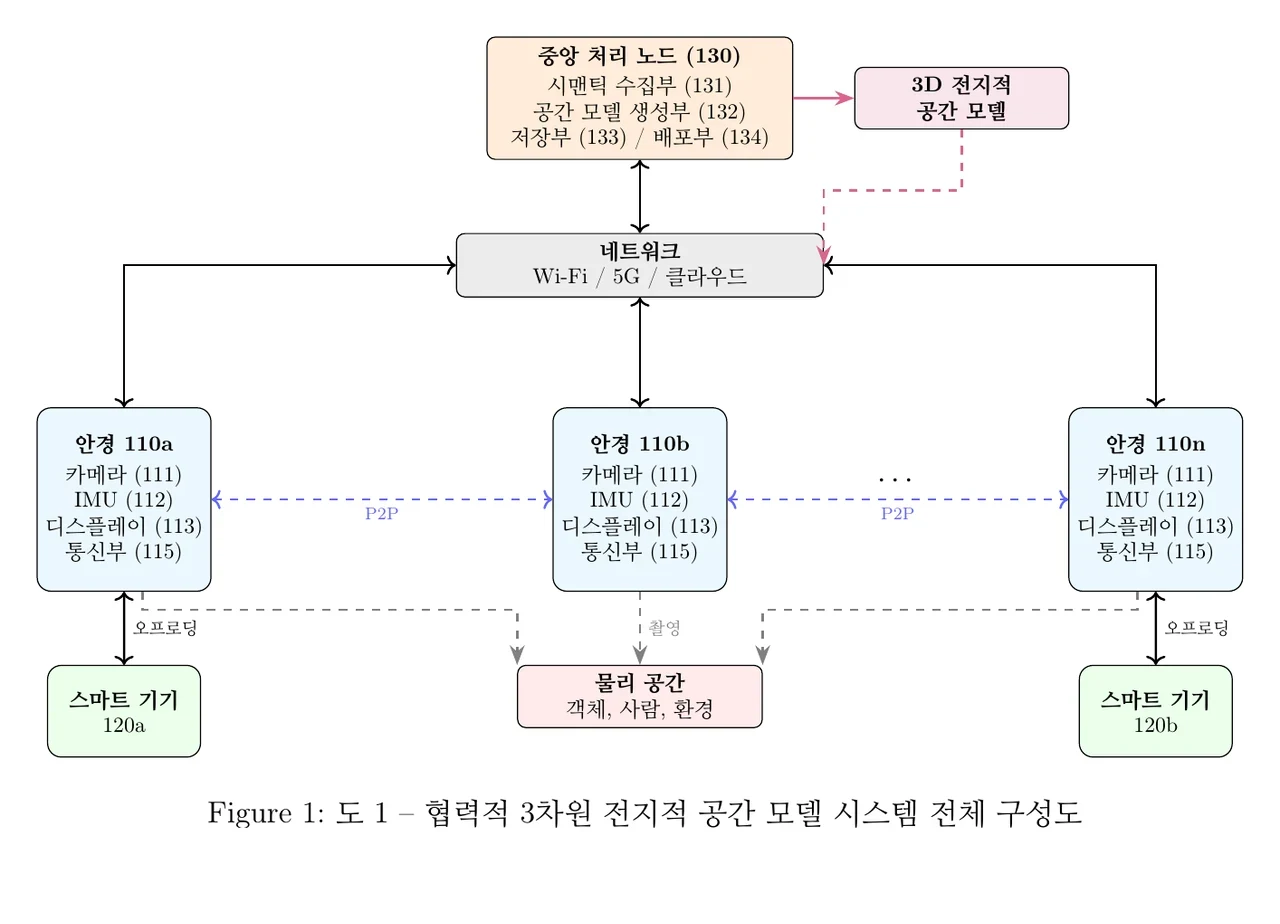
スマートグラス協調プラットフォーム — システム構成図、危険検知の概念図、空間モデルのレイヤー構造 (1/3)
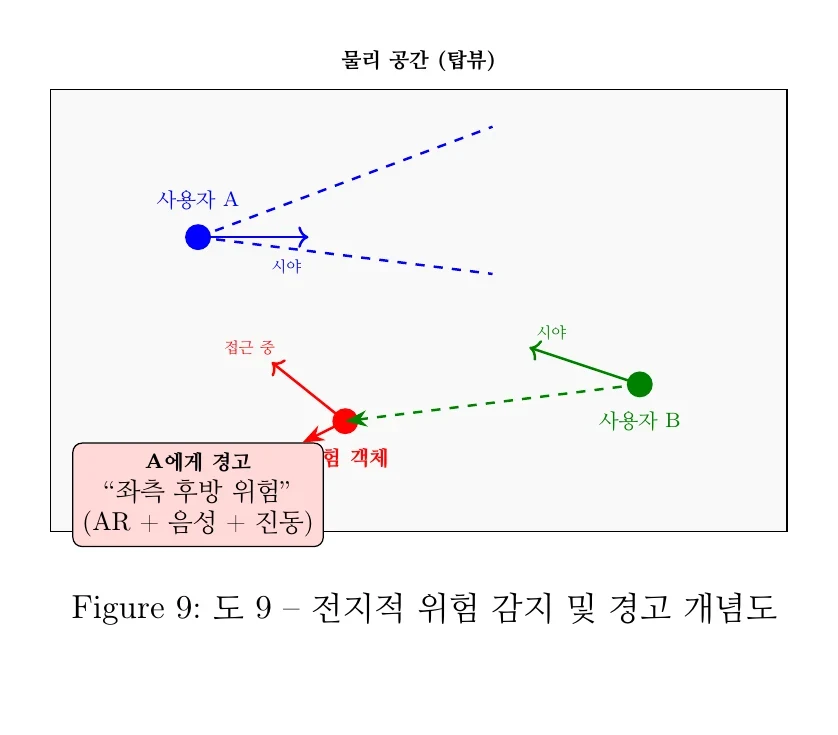
スマートグラス協調プラットフォーム — システム構成図、危険検知の概念図、空間モデルのレイヤー構造 (2/3)
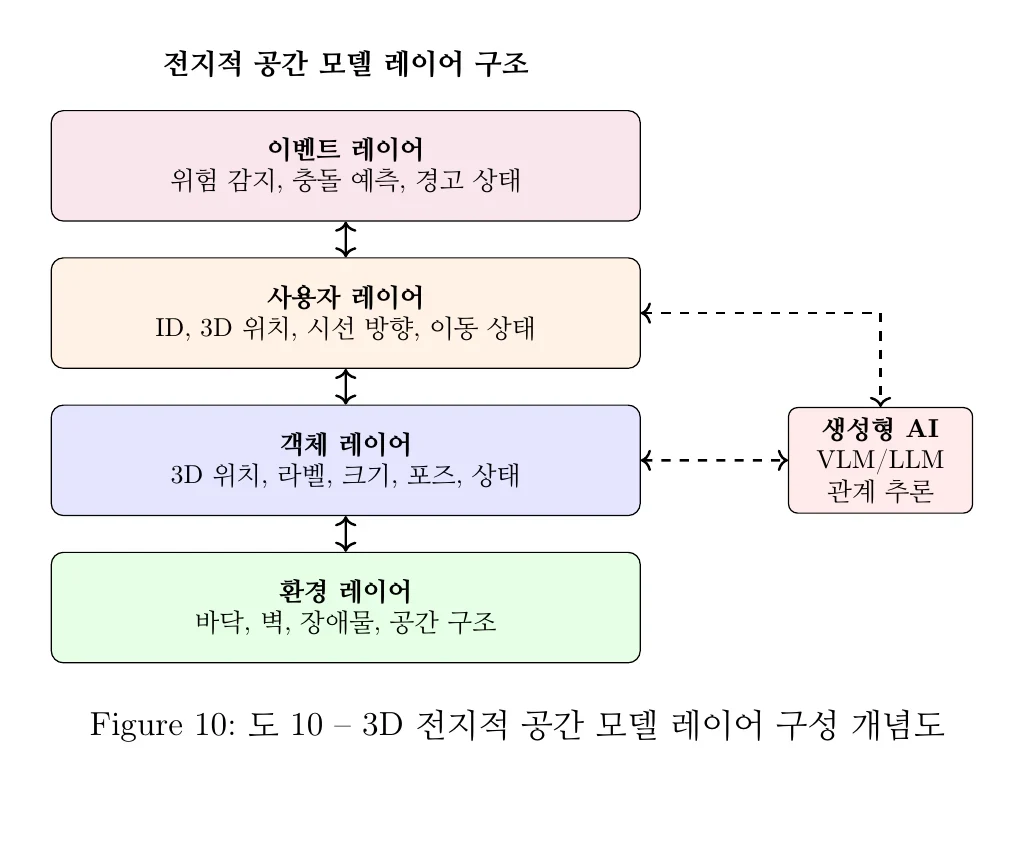
スマートグラス協調プラットフォーム — システム構成図、危険検知の概念図、空間モデルのレイヤー構造 (3/3)
SMART GLASSES PLATFORM

スマートグラス協調プラットフォーム

複数の人が装着したグラスの視野を集めて一つの空間モデルを作り、全員に危険をいち早く知らせます。

主な機能
  • 複数のグラスのセマンティック情報の収集 · 多視点3D三角測量 · 合意
  • 集中 · 分散アドホック · ハイブリッド構造、移動追跡(EKF)
  • 空間モデルに基づく危険検知 · 多感覚警告
Spatial ModelMulti-viewEKFSemantic
06 / SEMANTIC COMM.

AIセマンティック通信

ビットをそのまま復元する代わりに意味を保持して伝送する、AIネイティブ無線ネットワーク技術を研究しています。

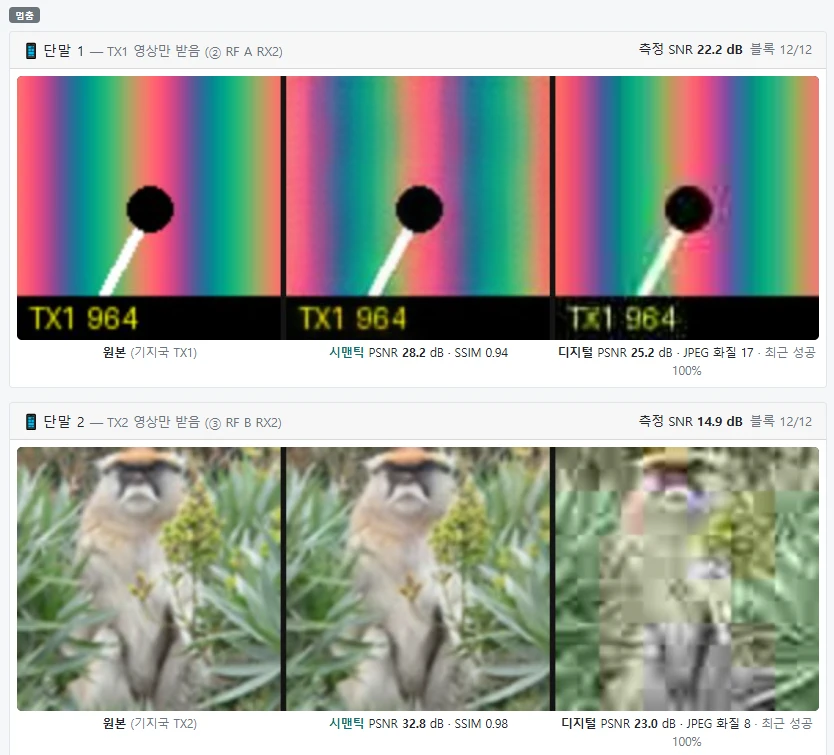
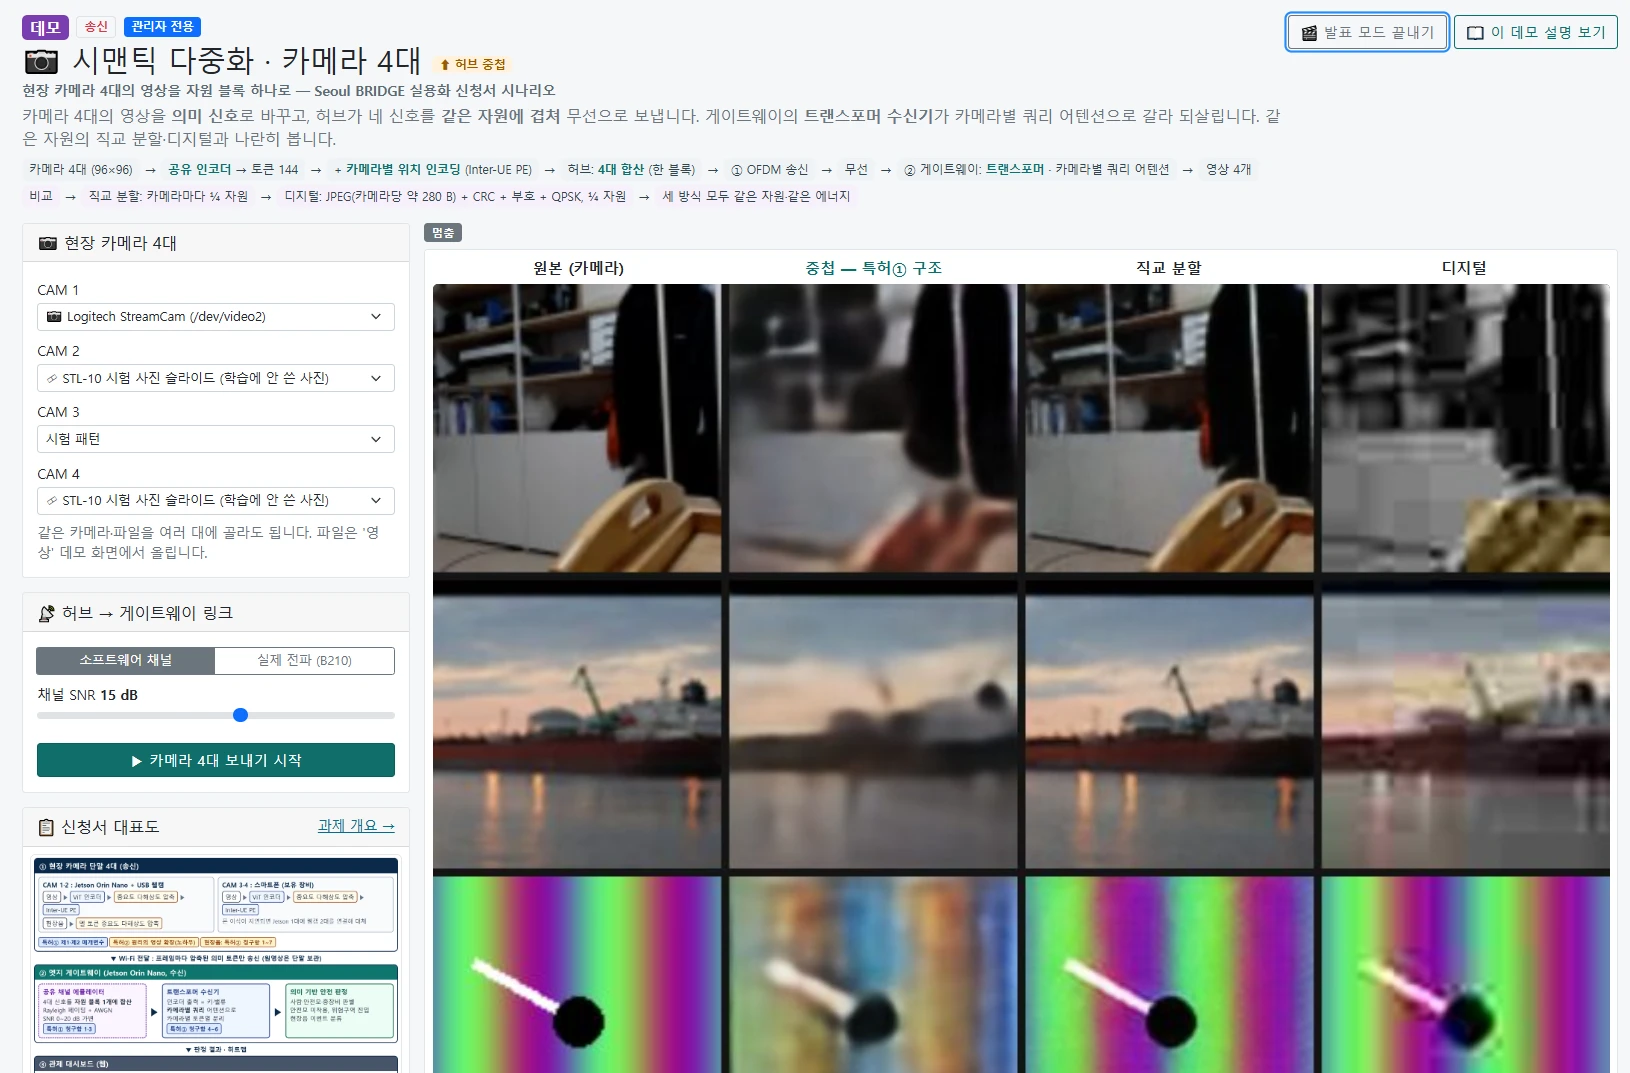
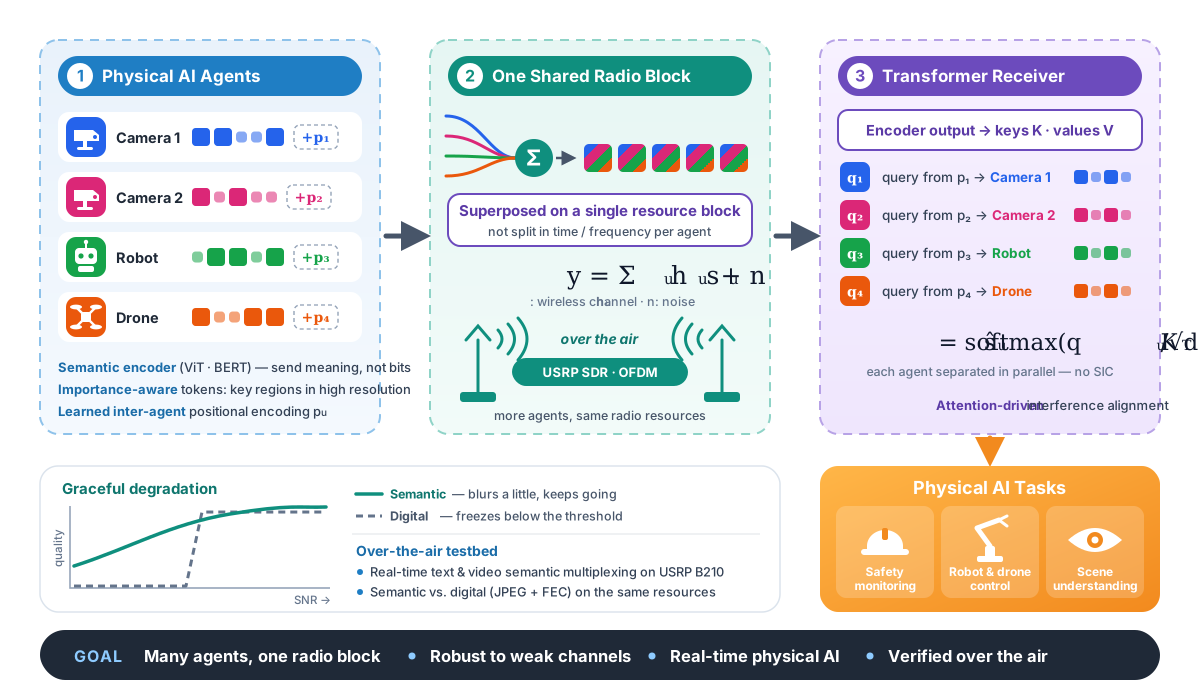
USRP B210 デモ — 端末2台の映像(元画像 · セマンティック · デジタル)、カメラ4台ハブの重畳、フィジカル AI セマンティック通信の概念図 (1/3)
USRP B210 デモ — 端末2台の映像(元画像 · セマンティック · デジタル)、カメラ4台ハブの重畳、フィジカル AI セマンティック通信の概念図 (2/3)
USRP B210 デモ — 端末2台の映像(元画像 · セマンティック · デジタル)、カメラ4台ハブの重畳、フィジカル AI セマンティック通信の概念図 (3/3)
AI-NATIVE · MULTI-USER

マルチユーザー・セマンティック多重化

複数ユーザーのセマンティック埋め込みを一つのリソースブロックに重ねて送信し、受信側が意味の歪みを最小限に抑えながらユーザーごとに分離します。

主な機能
  • 共有埋め込み多重化 — 学習型マスクで重畳伝送
  • ユーザー別アテンション受信 · 符号付き(Signed)干渉除去
  • メタラーニング(MAML)によるチャネル適応 — 少量のデータで即座に適応
  • 誤り率10倍改善 · 受信側14倍軽量化 · 適応利得30%以上
AI-NativeSemantic Comm.TransformerMAMLIEEE JSAC · TVT
AI-NATIVE · MULTI-USER

マルチユーザー・セマンティック多重化

PARADIGM ビット復元から意味の保持へ

複数ユーザーのセマンティック埋め込みを一つの共有リソースブロックに重畳して送信し、受信側が意味の歪みを最小限に抑えながらユーザーごとに分離します。ユーザーごとにリソースを分ける直交割り当てに比べ、リソース効率を根本的に高めます。

  1. 01共有埋め込み多重化ユーザー埋め込みを共有空間に射影し、学習型マスクで重畳伝送
  2. 02ユーザー別アテンション受信user-wise attentionによるセマンティック逆多重化、軽量な受信構造
  3. 03符号付き(Signed)干渉除去Gram行列ベースの結合重みで相関干渉を相殺
  4. 04メタラーニングによるチャネル適応MAML — 少量データ · 数回の更新でチャネル変化に即座に適応

RESULTS 成果

誤り率の改善10×
受信側の軽量化14×
適応利得30%+
検証データBERT · MNIST

パイロットエージングチャネルにおいて従来のデジタルチェーンより誤り率が一桁以上低く、同等性能で受信側パラメータを最大14分の1に削減しました。タスク条件付きメタラーニング適応により、誤り率をさらに30%以上低減しました。

PAPERS 代表論文

  • Transformer-Based Shared Embedding for Multiple Access in Semantic Communications — IEEE JSAC, 2026
  • Attention-Driven Interference Alignment for Multi-User Semantic Communications — IEEE TVT, 2026
  • Attention-Driven Semantic Transmission Scheme for AI-Native Wireless Communications — IEEE Communications Letters, 2025

VISION Edge AI × Semantic Communications

ビジョンAIエッジデバイスが収集した意味情報をAIセマンティック通信で伝送するAIoTエッジインテリジェンス・プラットフォーム — 検査現場のカメラから次世代無線ネットワークまでをフルスタックで接続します。
IP / PATENTS

特許出願

外観検査 · 寸法測定 · スマートグラス · 環境モニタリング · セマンティック通信 — 7件を出願しています。

  1. 出願 10-2026-0096389 2026.05.28

    マルチモーダル人工知能に基づく環境モニタリングおよび制御方法ならびにシステム

    이창민, 씨엠인싸이트 주식회사, 에이치케이랩 주식회사, 강경훈

  2. 出願 10-2026-0094523 2026.05.26

    スマートグラスに基づく物体検知および拡張現実オーバーレイの方法およびシステム

    최현호

  3. 出願 10-2026-0094524 2026.05.26

    複数のスマートグラスを用いた協調的な全知的空間モデルの生成方法およびシステム

    최현호

  4. 出願 10-2026-0087932 2026.05.15

    拡張共有埋め込みに基づくマルチユーザー・セマンティック多重化装置、方法およびこれを用いた無線通信システム

    이정륜, 이기호, 최현호

  5. 出願 10-2026-0087933 2026.05.15

    マルチモーダルの意味関連度(Relevance)に基づく埋め込み分割多元接続の送受信システムおよび方法

    이정륜, 이기호, 최현호

  6. 出願 10-2026-0082439 2026.05.07

    スマート機器のカメラを用いたAIビジョンに基づく寸法測定方法およびシステム

    이창민, 최현호

  7. 出願 10-2026-0081586 2026.05.06

    スマート機器を用いた適応型ビジョン検査システムおよび方法

    이창민, 최현호

自社の現場に合った技術をお探しなら、
HK Labと1対1でご相談ください。

技術相談
予期しないエラーが発生しました。 再読み込み 🗙
サーバーとの接続が切れました。再接続しています…